Hopcopter增加铰接式足垫以应对崎岖地形
多伦多和香港的工程师将沙地、冰面和岩石上的着陆差异降低了84%
作者: Letizia Giugliano
阅读约2分钟由人工智能辅助撰写 · 审校与批准:Giovanni Sapere
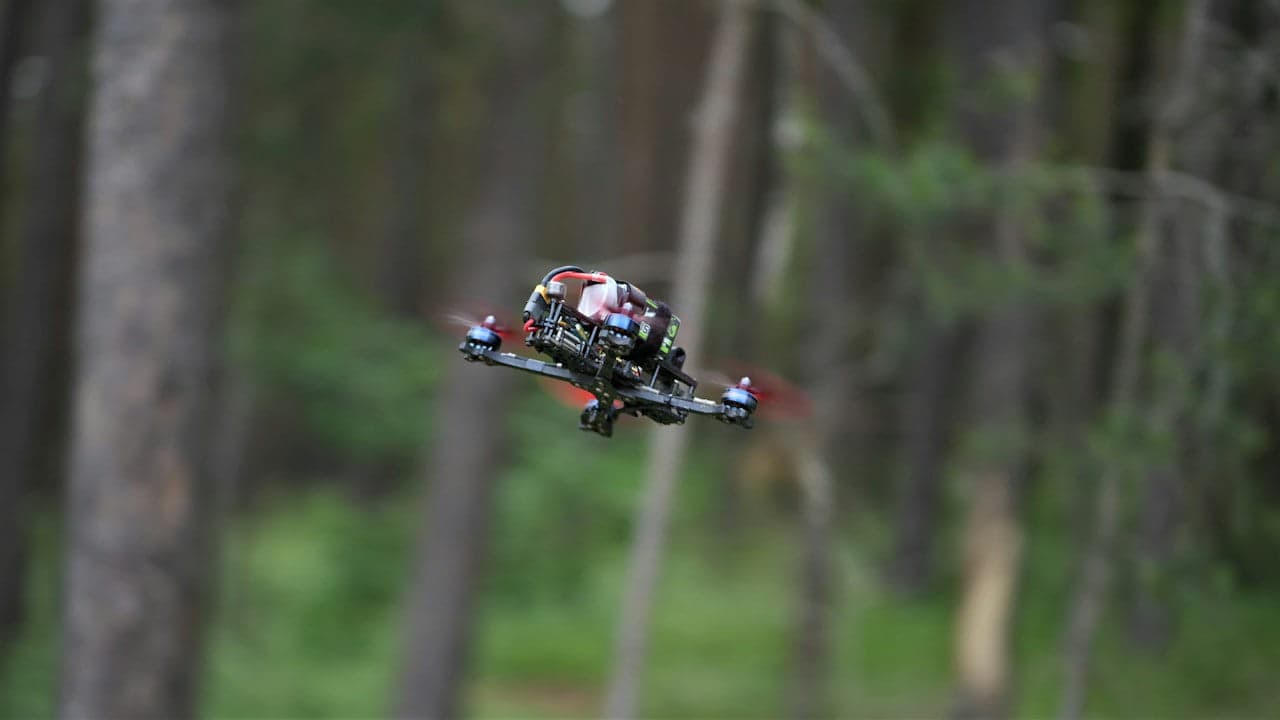
多伦多大学(University of Toronto)和香港的两所大学的工程师对Hopcopter进行了升级,这是一种既能跳跃又能飞行的混合式单足无人机。通过增加铰接式足垫,团队稳定了在不可预测地面上的着陆,使这一双模式机器人平台更接近商业应用。
将飞行与单腿跳跃相结合
Hopcopter由香港城市大学(City University of Hong Kong)和香港科技大学(HKUST)的研究人员开发,它把标准四旋翼机身与一条带弹簧的单腿结合在一起。据New Atlas报道,这一机构的灵感来自那些靠跳跃节省体力、而不是持续飞行的鸟类。每次跳跃时,这台机器先进入被动自由落体,然后其四个旋翼短暂启动以重新获得升力。这种交替运动使机器能够覆盖很长的地面距离,而消耗的能量仅为同等悬停多旋翼无人机所需的十分之一。
在不可预测的地面上稳定着陆
最初的原型在混凝土等坚硬平坦的表面上表现成功,但在不平整的地面上却很吃力。早期版本会陷入松散的沙子,在冰面上打滑,或者在斜坡上翻倒。为了解决这种不稳定性,多伦多大学的研究人员,包括Pakpong Chirarattananon教授和博士生Jeeraphat Kledkruemas,与香港城市大学博士生Song Li合作设计了一个被动式足部组件,详见期刊Advanced Intelligent Systems。
尖刺与橡胶张紧元件
新增的足垫具有较大的表面积,可以均匀分散重量,防止腿部陷入松软的土壤。机械稳定性依靠三根橡皮筋提供的自回中张力,使足垫在撞击后立即弹回静止位置。底部排列的短尖刺在冰冻或潮湿的地形上产生牵引力。New Atlas记录的实验室和野外测试证实,在沙地、碎石和冰面之间切换时,这一机械改进使着陆性能的差异降低了84%。
商业开发与计划中的导引系统
据New Atlas报道,硬件衍生企业HopTo Tech正在筹备一款商业量产型号,代号为Hop-1。设计团队打算在未来的迭代中集成人工智能(AI)软件模块,以自动实现实时避障。开发者预计,将跳跃的续航能力与飞行相结合,将有助于搜救队伍、地下矿井的工业巡检,以及未来的行星探测车。
另请阅读The Patent:实验合金在零下253摄氏度下抗断裂 · BBERT利用人工智能识别土壤中的隐藏细菌
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Giovanni Sapere。责任出版方:WitUp Ltd。