新型机械臂的灵感来自章鱼
作者: Mario Vincenzo La Rocca
阅读约1分钟
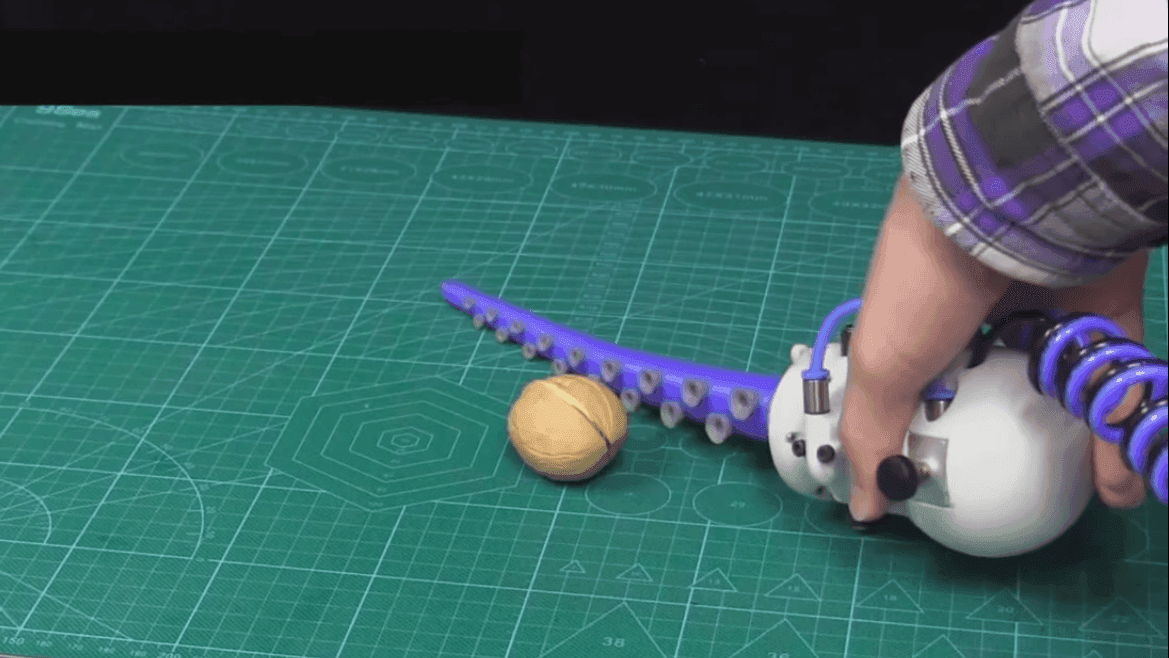
首次设计出一种结合了章鱼触手卷曲和吸附特性的机械臂。大自然再次成为新颖有趣技术的灵感来源。机器人领域是受益最多的领域之一。这一次,作为范例的动物……
首次设计出一种结合了章鱼触手卷曲和吸附特性的机械臂
大自然再次成为新颖有趣技术的灵感来源。机器人领域是受益最多的领域之一。这一次,作为范例的动物是章鱼及其触手。来自北京航空航天大学(Beihang University)机械工程与自动化学院和哈佛大学(Harvard University)约翰·A·保尔森工程与应用科学学院的一个研究团队研发出一种触手形机械臂。
这项研究发表在Soft Robotics杂志上。该机械臂首次结合了吸盘的渐缩和抓握特性。这种结合使得移动和操纵形状、大小和质地各异的物体成为可能。这一设计使机械臂能够卷起来,稳固而轻柔地抓住核桃或鸡蛋等物体。机器人触手上还有多个吸盘,借助吸入的真空产生非常稳定的吸附力,使其能够移动比机械臂本身更大的物体。
这种机械臂与真正的触手非常相似,完全模仿了其特性。这一新设计可以推动新一代“软”机械臂的诞生,适用于各种各样的物体。这项发明也有助于科学界更好地了解章鱼触手的特性,章鱼是一种至今仍未被完全了解的神奇动物。
由英文原文自动翻译. 阅读原文