MPPT-Regler für Kfz- und Luftfahrtsysteme
Automatisch aus dem englischen Original übersetzt Original lesen
Diese Arbeit entwickelt einen modifizierten Maximum-Power-Point-Tracking-Regler nach der Art, wie Kfz- und Luftfahrtsysteme entwickelt werden, nämlich nach ISO 26262 beziehungsweise DO-178C. Daher wurde dem V-Modell-Entwicklungsprozess gefolgt (Abbildung 1). Das bedeutet, dass unser Regler mithilfe von Model-in-the-Loop-, Software-in-the-Loop- und Processor-in-the-Loop-Tests validiert wird. Folglich kann diese Arbeit als Referenz für die Integration der Photovoltaik-Energie in den Kfz- oder Luftfahrtbereich dienen. Darüber hinaus kann der in dieser Arbeit vorgestellte Processor-in-the-Loop-Test als kostengünstige Lösung zum Testen der Hardware-Implementierung von MPPT-Algorithmen verwendet werden.
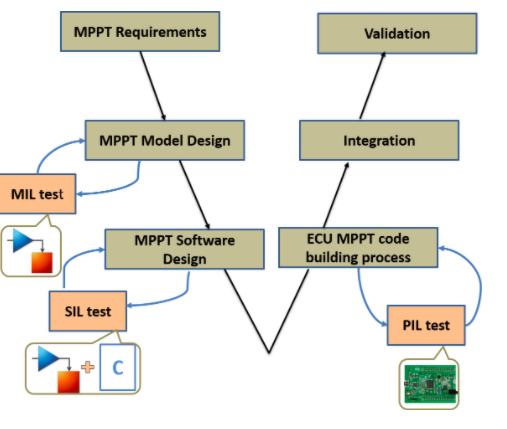
Abbildung 1. MPPT-Entwicklungsprozess nach dem V-Modell.
Diese Arbeit stellt Leitlinien für die Entwicklung des Maximum-Power-Point-Tracking-Reglers vor, wie sie in Kfz- und Luftfahrtsystemen gelten, und zwar durch Befolgung des V-Modell-Entwicklungsprozesses. Das bedeutet, dass unser Regler mithilfe von Model-in-the-Loop-, Software-in-the-Loop- und Processor-in-the-Loop-Tests validiert wird, um die Möglichkeit zu haben, die eingebettete MPPT-Software in Kfz- und Luftfahrtbereichen zu integrieren. Zum anderen wird eine kostengünstige Option vorgeschlagen, um die Hardware-Implementierung des MPPT-Algorithmus mit dem PIL-Ansatz zu testen. Zu diesem Zweck wird in dieser Studie ein modifizierter Incremental-Conductance-Algorithmus mit variabler Schrittweite vorgeschlagen, der die Schwingungen im stationären Zustand verringern und die Nachführgeschwindigkeit bei plötzlichen Einstrahlungsänderungen erhöhen kann. Anschließend wird das modellbasierte Design des modifizierten Algorithmus entwickelt und mit dem Streckenmodell (Photovoltaikmodul und Hochsetzsteller) verbunden. Danach wird das Systemmodell mithilfe des Model-in-the-Loop-Prozesses getestet und validiert. Im Anschluss wird die Software dieses Algorithmus mit dem Werkzeug Embedded Coder automatisch für den Host-Rechner generiert, mit dem Streckenmodell verbunden und im Software-in-the-Loop-Prozess auf dem Host-Rechner getestet. Schließlich wird aus dem MPPT-Modell die Software für das STM32F4-Discovery-Board erzeugt, um den Processor-in-the-Loop-Block zu erstellen, der auf dem STM32F4-Discovery-Board läuft, während das Streckenmodell auf dem Host-Rechner simuliert wird; die ST-LINK-Kommunikation dient dazu, den Host-Rechner und das eingebettete Board zu verbinden (Abbildung 2).
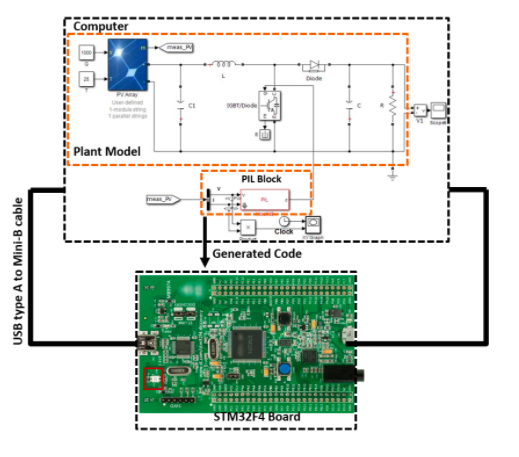
Abbildung 2. Das PV-System unter Test mit dem PIL-Validierungsansatz.
In dieser Arbeit werden drei Testarten (MIL/SIL/PIL) eingesetzt, die bei eingebetteten Kfz- und Luftfahrtsystemen am häufigsten verwendet werden, um die Funktionalität und Robustheit des modifizierten INC-Algorithmus mit variabler Schrittweite zu validieren. Im Ergebnis stimmen die Antworten der drei Tests mit den Anforderungen an den MPPT-Algorithmus überein, und die Arbeit trägt außerdem zum Ziel der DO-178C-Konformität bei. Darüber hinaus zeigen die Ergebnisse, dass der modifizierte Algorithmus Schwingungen im stationären Zustand vermeidet und die Nachführgeschwindigkeit bei plötzlichen Einstrahlungsänderungen erhöht. Vor diesem Hintergrund wird der MPPT auf dem STM32F4-Discovery-Board getestet; die erzielte Leistung wird daher mit einem realen PV-Modul dieselbe sein. In der Folge kann der PIL-Test als kostengünstige Lösung zum Testen der Hardware-Implementierung von MPPT-Algorithmen sowie der Regelung erneuerbarer Energien und leistungselektronischer Systeme verwendet werden.
Mit diesen Arten von Tests haben wir also das in eingebetteten Kfz- und Luftfahrtsystemen integrierte Sicherheitsniveau genutzt, und es ist festzuhalten, dass der MPPT-Regler durch diese Arbeit in den Luftfahrt- und Kfz-Bereich integriert werden kann.
Weitere Informationen finden Sie in der vollständigen Veröffentlichung.
Tags: Solarenergie, MPPT, DO-178C, ISO 26262, V-Modell, Embedded Coder
Saad Motahhir – (ENSA, SMBA University, Fez, Marokko)