Diden Spider يتسلق جدران الفولاذ في أحواض بناء السفن للّحام العلوي
الشركة الكورية الجنوبية الناشئة Diden Robotics تنشر زاحفاً مغناطيسياً رباعي الأرجل يحمل حمولات لحام بوزن 30 كيلوغراماً داخل هياكل السفن.
بقلم Giovanni Sapere
القراءة: دقيقتانكُتب بدعم من الذكاء الاصطناعي · المراجعة والاعتماد: Giovanni Sapere
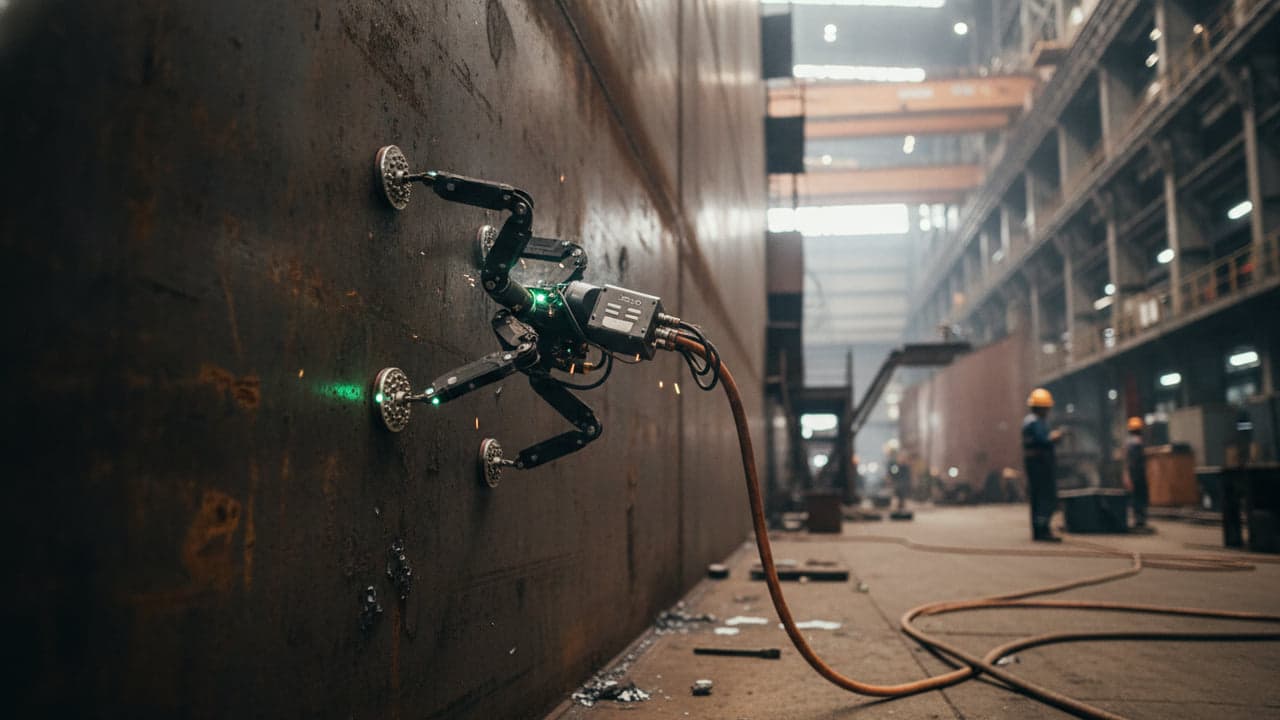
بنت الشركة الكورية الجنوبية الناشئة Diden Robotics آلة تسلق رباعية الأرجل مصممة للحام الحواجز والأسقف الفولاذية داخل السفن التجارية. وتستخدم الآلة المعروفة باسم Diden Spider أقداماً مغناطيسية قابلة للتبديل لتسلق الألواح العمودية وحمل أدوات ثقيلة في أماكن كانت الطواقم البشرية ستحتاج فيها إلى منصات وتجهيزات تعليق. وقد دخلت وحدات ميدانية بالفعل خطوط الإنتاج في أحواض بناء السفن في كوريا الجنوبية.
من أرجل الكلب إلى هيئة العنكبوت
يتطلب الوصول إلى لحام محرج داخل هيكل سفينة غالباً سقالات وتجهيزات سلامة ثقيلة وأوقات إعداد طويلة قبل أن يلامس شعلة اللحام المعدن. ولمعالجة هذه المشكلة، طورت الشركة الناشئة Diden Robotics زاحفاً رباعي الأرجل مصمماً خصيصاً للألواح الفولاذية العمودية، في ابتكار أوردته Yanko Design.
ولم تبدأ الآلة بمظهرها الحالي. فبحسب Youngha Shin، المؤسس المشارك للشركة ورئيس العمليات فيها، اعتمدت النماذج الأولية المبكرة بنية أرجل شبيهة بأرجل الكلب. وتعثّر ذلك التصميم حين حاولت الآلة الالتفاف جانبياً على الجدران العمودية. فقد ترك الوضع عدداً قليلاً جداً من المحركات يتحمل الوزن، وتسبب عدم استقرار الأقدام بشكل مسطح على الفولاذ في انقلاب الآلة عن السطح. وبدفع الأرجل إلى الخارج في وضعية عنكبوت عريضة، أبقى المهندسون الهيكل أقرب إلى الفولاذ وضمنوا التصاق الوسادات بالمعدن بشكل مسطح.
مغناطيسات تثبت دون طاقة مستمرة
يعتمد الالتصاق المادي على مغناطيسات كهربائية دائمة مثبتة داخل وسادة كل قدم. وتقلب نبضة كهربائية حالتها المغناطيسية بين التشغيل والإيقاف. وبمجرد تثبيتها على لوح فولاذي، تحافظ الوسادات على قبضتها المغناطيسية دون سحب إمداد مستمر من الكهرباء، بحسب Yanko Design. وتُحجز الكهرباء لتشغيل المفاصل والمستشعرات والحواسيب المدمجة.
ولطمأنة المشغلين الذين يراقبون المعدات المعلقة فوقهم، ركّب فريق التصميم مصابيح LED على كل قدم ظاهرة. ولا تضيء المصابيح إلا عند تحقق قبضة آمنة، فتمنح الطواقم البشرية تغذية راجعة بصرية فورية من سطح السفينة. وفي تهيئة Spider 30، تدعم المنصة حمولة تبلغ 30 كيلوغراماً، أي نحو 66 رطلاً. وتتيح هذه السعة للزاحف أن يعمل منصة صناعية قابلة للتكيف، تحمل إما رؤوس لحام آلية وإما وحدات قابلة للتبديل مثل كاميرات الفحص والأذرع الروبوتية.
التنقل في الهياكل المزدحمة ببيانات CAD
ليس التشبث بالحاجز إلا نصف المشكلة: فالآلة يجب أن تجد أيضاً طريقها عبر الأضلاع الهيكلية والدعامات داخل حيز ضيق. وصممت Diden حزمة ملاحة مدمجة تطابق قراءات المستشعرات ثلاثية الأبعاد الحية مع نموذج CAD الرقمي للسفينة للتحقق من موضعها واتجاهها بدقة. وترسم كاميرات العمق خريطة للعوائق القريبة آنياً كي تتمكن البرمجية من رسم خطوات خالية من التصادم.
وقد تجاوز النظام الاختبارات المخبرية إلى التصنيع الفعلي، بدعم من حماية ببراءة لآلياته الأساسية. وأفادت الصحيفة الاقتصادية الكورية الجنوبية Maeil Business Newspaper بمبيعات تجارية إلى كبرى شركات بناء السفن الكورية في مايو 2026، وتشير Diden إلى أن اللحامات التي أنجزتها وحدات Spider 30 أُدرجت في سفن قيد الإنتاج حالياً. وسيعتمد التبني على المدى الطويل على كلفة الصيانة الدورية وجودة الدرزات القابلة للتكرار عبر أوضاع لحام متنوعة، لكن الاختراع يبين كيف يمكن أن تعفي الروبوتات المتخصصة العمال من مهام اللحام العلوي الخطرة.
اقرأ أيضاً في The Patent: FlexiQuad: الطائرة المسيّرة الحلقية المقاومة للتصادم من ETH Zurich · مهندسون يحلّون عقبة فيزيائية رئيسية في تشخيص الأمراض بالزفير
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي
مقال من غرفة أخبار The Patent ®، كُتب بدعم من الذكاء الاصطناعي اعتمادًا على مصادر اختارتها غرفة الأخبار. المراجعة والتصحيحات والموافقة على النشر: Giovanni Sapere. الناشر المسؤول: WitUp Ltd.