Controlador MPPT para sistemas automotrices y aeronáuticos
Traducido automáticamente del original en inglés Leer el original
Este trabajo desarrolla un controlador modificado de seguimiento del punto de máxima potencia (MPPT) tal como se desarrollan los sistemas automotrices y aeronáuticos, según las normas ISO26262 y DO-178C respectivamente. Por ello, se ha seguido el proceso de desarrollo en modelo en V (Figura 1). Esto significa que nuestro controlador se validará…
Este trabajo desarrolla un controlador modificado de seguimiento del punto de máxima potencia (Maximum Power Point Tracking) tal como se desarrollan los sistemas automotrices y aeronáuticos, según las normas ISO26262 y DO-178C respectivamente. Por ello, se ha seguido el proceso de desarrollo en modelo en V (Figura 1). Esto significa que nuestro controlador se validará mediante pruebas Model in the loop/Software in the loop/Processor in the loop. Por tanto, este trabajo puede utilizarse como referencia para integrar la energía fotovoltaica en los ámbitos automotriz o aeronáutico. Además, la prueba Processor in the loop presentada en este trabajo puede utilizarse como solución de bajo coste para probar la implementación en hardware de algoritmos MPPT.
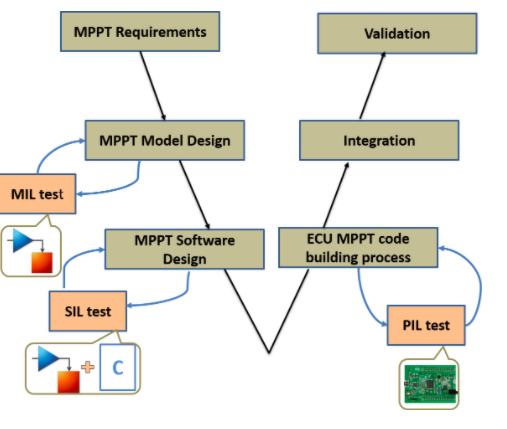
Figura 1. Proceso de desarrollo del MPPT mediante el modelo en V.
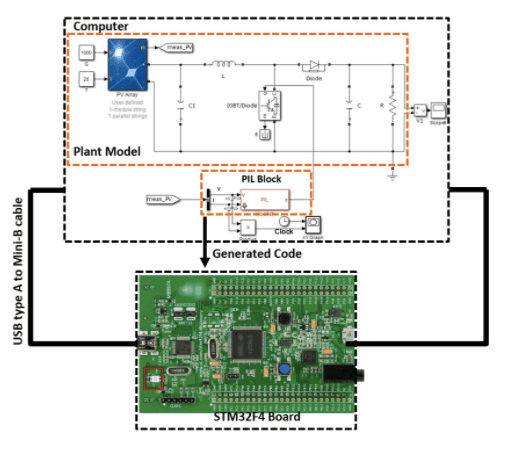
Este trabajo presenta directrices para desarrollar el controlador de seguimiento del punto de máxima potencia, tal como se desarrolla en los sistemas automotrices y aeronáuticos, siguiendo el proceso de desarrollo en modelo en V. Esto significa que nuestro controlador se validará mediante pruebas Model In the Loop/Software In the Loop/Processor In the Loop, con el fin de poder integrar el software embebido del MPPT en los ámbitos automotriz y aeronáutico. Por otro lado, propone una opción de bajo coste para probar la implementación en hardware del algoritmo MPPT mediante el enfoque PIL. Para ello, en este estudio se propone un algoritmo de conductancia incremental de paso variable modificado, capaz de reducir las oscilaciones en régimen estacionario y de aumentar la velocidad de seguimiento ante variaciones bruscas de irradiancia. A continuación, se desarrolla el diseño basado en modelos del algoritmo modificado y se conecta al modelo de la planta (panel fotovoltaico y convertidor Boost). Después, el modelo del sistema se prueba y valida mediante el proceso Model In the Loop. Tras ello, el software de este algoritmo se genera automáticamente para el ordenador anfitrión con la herramienta Embedded Coder, y este software se conecta al modelo de la planta y se prueba mediante el proceso Software in the Loop en el ordenador anfitrión. Por último, se genera el software a partir del modelo MPPT para la placa STM32F4 Discovery con el fin de crear el bloque Processor In the Loop, que se ejecutará en la placa STM32F4 Discovery, mientras que el modelo de la planta se simulará en el ordenador anfitrión, y se utiliza la comunicación ST-LINK para conectar el ordenador anfitrión y la placa embebida (Figura 2).
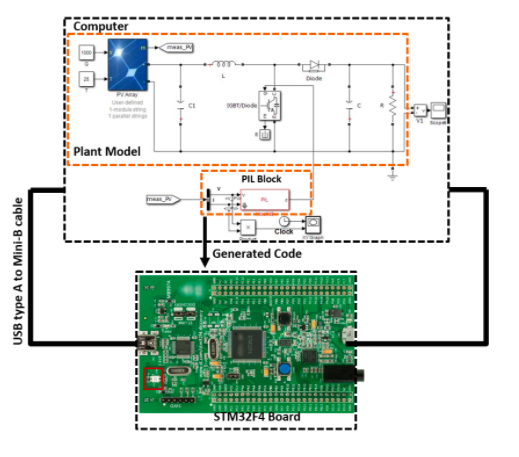
Figura 2. El sistema fotovoltaico sometido a prueba con el enfoque de validación PIL.
En este trabajo se emplean los tres tipos de pruebas (MIL/SIL/PIL) más utilizados en los sistemas embebidos automotrices y aeronáuticos, con el fin de validar la funcionalidad y la robustez del algoritmo INC de paso variable modificado. Como resultado, las respuestas de las tres pruebas se ajustan a los requisitos del algoritmo MPPT, y este trabajo contribuye además a alcanzar el objetivo de cumplimiento de la norma DO-178C. Asimismo, los resultados muestran que el algoritmo modificado evita las oscilaciones en régimen estacionario y aumenta la velocidad de seguimiento ante variaciones bruscas de irradiancia. En consecuencia, el MPPT se prueba en la placa STM32F4 Discovery; por tanto, el rendimiento obtenido será el mismo con un panel fotovoltaico real. Posteriormente, la prueba PIL puede utilizarse como solución de bajo coste para probar la implementación en hardware de algoritmos MPPT, así como el control de energías renovables y de sistemas de electrónica de potencia.
Así, mediante este tipo de pruebas aprovechamos el nivel de seguridad integrado en los sistemas embebidos automotrices y aeronáuticos, y cabe señalar que, gracias a este trabajo, el controlador MPPT puede integrarse en los ámbitos aeronáutico y automotriz.
Para más información, consulte el artículo completo.
Etiquetas: Energía solar, MPPT, DO-178C, ISO 26262, Modelo en V, Embedded Coder
Saad Motahhir – (ENSA, SMBA University, Fez, Marruecos)