Neural-Fly: el algoritmo que permite a los drones gestionar cualquier condición meteorológica
Por Giovanni Sapere
2 min de lectura
Traducido automáticamente del original en inglés Leer el original
Neural-Fly: el algoritmo de aprendizaje profundo que enseña a los drones a manejar el viento en todas las condiciones
Neural-Fly: el algoritmo de aprendizaje profundo (deep learning) que enseña a los drones a manejar el viento en todas las condiciones
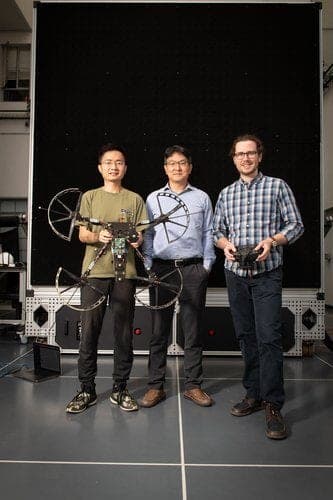
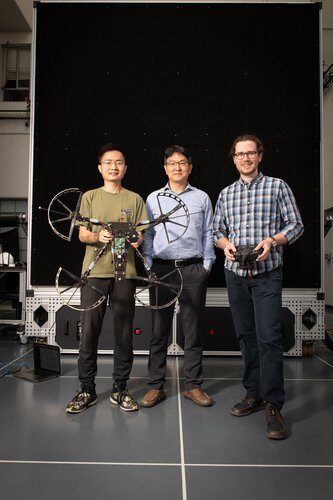 De izquierda a derecha, Guanya Shi, Soon-Jo Chung y Michael O’Connell, frente a la pared de ventiladores del Center for Autonomous Systems and Technologies de Caltech. Fuente: https://www.caltech.edu/
El algoritmo en cuestión tiene la capacidad de «entrenar» literalmente a la aeronave en tan solo doce minutos de vuelo, durante los cuales un ordenador de a bordo registra datos en seis condiciones de viento diferentes. Neural-Fly se describe con detalle en el estudio publicado el 4 de mayo en Science Robotics y editado por el autor Soon-Jo Chung, profesor de Aeroespacial y de Control y Sistemas Dinámicos e investigador del Jet Propulsion Laboratory. El proyecto nació y se probó en el centro de Caltech con un túnel de viento de clima real, respaldado por más de 1200 ventiladores controlados por ordenador para simular hasta el más mínimo detalle. Según Chung, la imprevisibilidad del viento y de las condiciones meteorológicas ha llevado a los científicos a cambiar de enfoque y a preferir un método de aprendizaje profundo, mediante el cual el dron aprendería de experiencias previas para poder adaptarse continuamente a las condiciones de vuelo. A continuación, una contribución en vídeo: https://www.youtube.com/watch?v=TuF9teCZX0U
Neural-Fly, desarrollado en colaboración con Anima Anandkumar, profesora Bren de Informática y Ciencias Matemáticas, y Yisong Yue, profesor de Informática y Ciencias Matemáticas de Caltech, se basa en sistemas conocidos anteriormente como Neural-Lander y Neural-Swarm. El primero utilizaba un método de aprendizaje profundo para seguir la posición y la velocidad del dron durante el aterrizaje, de modo que pudiera modificar su trayectoria de aterrizaje y la velocidad de los rotores para lograr el aterrizaje más suave posible; Neural-Swarm, en cambio, enseñó a los drones a volar de forma autónoma muy cerca unos de otros.
Un avance notable, pues, hacia vehículos aéreos no tripulados (UAV) más seguros y capaces de adaptarse a las máximas variables meteorológicas posibles.
Autor: Guglielmo Maria Ruocco