RoboSimian: la ayuda llega de los brazos artificiales
Por Giovanni Sapere
2 min de lectura
Traducido automáticamente del original en inglés Leer el original
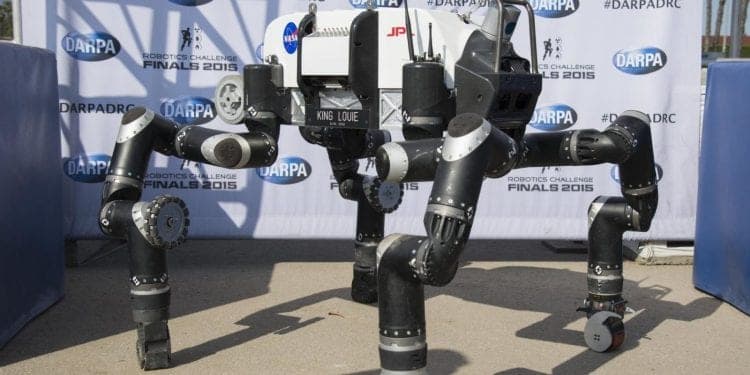
Realizar operaciones de emergencia en caso de accidentes o catástrofes es siempre un gran problema, como ha quedado demostrado, por ejemplo, tras el desastre nuclear de Fukushima.
La respuesta llega de Robosimian, un robot diseñado para operar en condiciones extremas, desarrollado por el Jet Propulsion Laboratory de la Nasa. RoboSimian es capaz de caminar tanto sobre dos patas como sobre cuatro, y puede desplazarse sobre pequeñas ruedas que le permiten moverse por espacios muy estrechos. En este robot hay, sin embargo, también un poco de Italia.
Algunos de los sensores que se han aplicado a uno de los miembros de Robosimian, extremidades capaces de agarrar incluso objetos delicados sin destruirlos ni dejarlos caer, se desarrollaron a raíz de una investigación publicada en la revista Frontiers in Neurorobotics y realizada por la Scuola Superiore Sant’Anna de Pisa y el JPL de la Nasa, con la colaboración del Istituto Italiano di Tecnologia y de la Universidad Ca’ Foscari de Venecia.
 El Robosimian
Estos sensores, basados en la tecnología de fibra óptica, sirven para que la mano artificial sea capaz de percibir las propiedades físicas de los objetos manipulados, es decir, la rigidez, la consistencia y el tamaño de objetos diversos, de distintas formas y pesos. Resultado del proyecto Parloma, financiado por el Ministerio de Educación, Universidad e Investigación de Italia y la Dubai Future Foundation, los sensores han podido demostrar la capacidad de detectar con precisión las principales características de los objetos, logrando agarrarlos con suavidad sin romperlos ni dejarlos resbalar.
Las capacidades de Robosimian, por tanto, con esta nueva batería de sensores, aumentarán desmesuradamente. Nacido para interactuar con el ser humano y para actuar en condiciones extremas, levantando objetos pesados como escombros, por ejemplo, Robosimian puede, desde hoy, controlar eficazmente una gran variedad de objetos, gracias a la integración con la extremidad artificial dotada de sensores.