四足机器人与人形机器人的灵巧性和运动控制取得进展
从用足部操作物体到稳定的轨迹算法,近期进展表明智能机械正在超越基础自动化。
作者: Letizia Giugliano
阅读约2分钟由人工智能辅助撰写 · 审校与批准:Letizia Giugliano
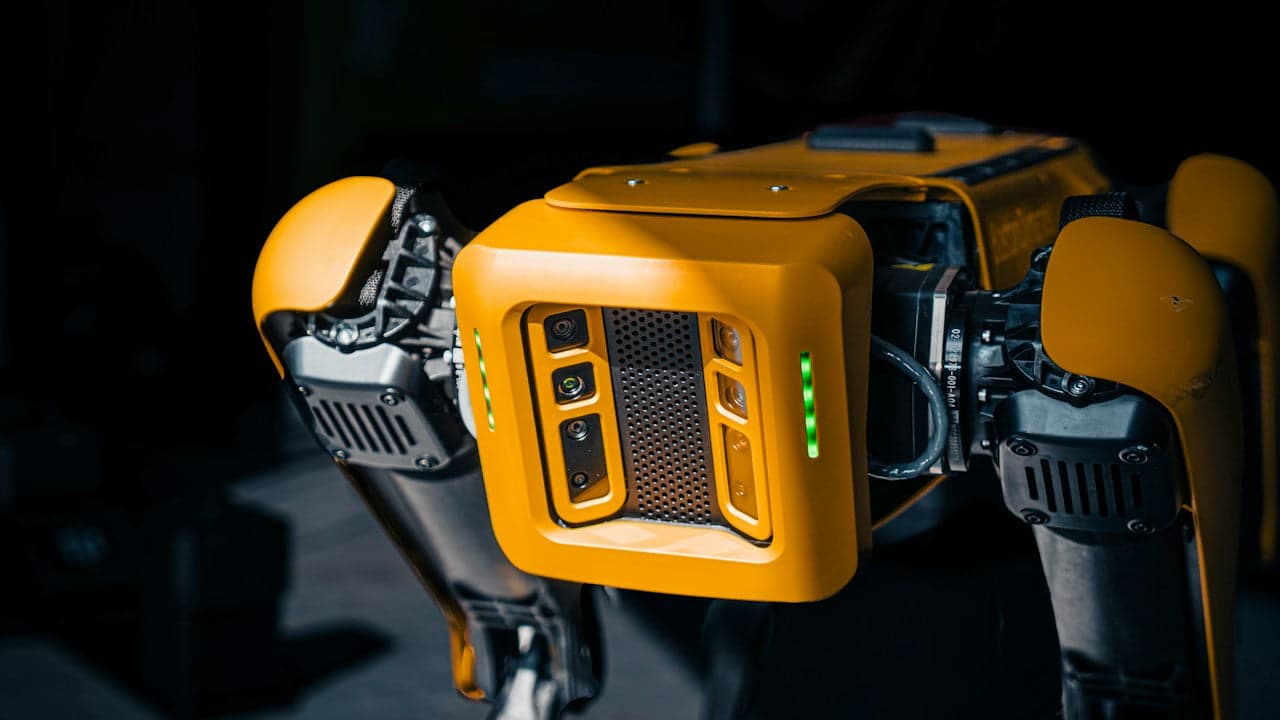
机器人领域的最新里程碑显示,机器无需依赖传统的类人方式,就在掌握精细操作和动态移动能力。2026年10月的工程报告表明,四足平台、稳定控制框架和人形系统正在迅速缩小感知与物理行动之间的差距。这些进展预示着一个更广泛的转变:朝着为复杂物理任务设计的、坚固而高速的机器发展。
腿部驱动的灵巧性破解复杂空间谜题
事实证明,足式机器人无需专用机械臂或夹爪,也能完成精细的物理操作。据Interesting Engineering报道,在一次前所未有的演示中,四足机器人ANYmal仅用双足就成功还原了一个巨型魔方。这项任务要求在系统地调整魔方各面方向的同时协调身体平衡,通过由标准魔方求解器、计算机视觉和强化学习组成的集成流程来实现。
数学框架抑制跟踪误差和不稳定性
控制软件与机械灵巧性同步发展,以防止动态机器人出现不稳定的行为。研究人员推出了CARL,这是一个把强化学习与数学收缩理论结合起来的控制框架,Interesting Engineering对此作了报道。该方法限制了轨迹跟踪误差和不稳定性,使行走和飞行机器人的性能都提高了15%。与此同时,传感器集成正在成为结构的一部分:麻省理工学院(MIT)开发的X-Hinges使用专用软件,将柔性铰链、导电线路和传感器一并打印出来,可实时追踪三个轴向的机械运动。
人形机器人架构降低延迟和机械体积
人形平台正在经历快速的设计迭代,以增强物理响应能力和空间感知。据Interesting Engineering报道,制造商NEURA发布了一款比前代系统轻20%的人形设计,配有触觉和力觉传感,以及可独立响应的Smart Limbs。在计算方面,人形平台KINO-2借助英伟达(Nvidia)硬件,把模型处理延迟降低了8倍,将人类动作演示直接与仓库导航和搬运技能联系起来。同样,Voxel等面向家庭的系统运用经动画训练的机器学习,来应对多变的坡度、意外的推搡和重力。
制造规模与工业耐久性目标
从原型演示向重复性工业部署的转变,正在推动更高的产量目标和耐久性测试。据Interesting Engineering记录,Unitree推出了H2-X人形机器人,称其站立时长为8小时,但负载性能规格尚未公布。与此同时,特斯拉(Tesla)正在加快其Optimus机器人的生产基础设施建设,目标是到2027年实现每周2万台的产量,并以扩大的电池组装能力和专用计算集群为支撑。
另请阅读The Patent:猕猴在得克萨斯州研究中经历病毒暴发后学会警惕病菌 · 实验室培育的神经元解读盲文并操控机器狗
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Letizia Giugliano。责任出版方:WitUp Ltd。