麻省理工学院(MIT)工程师打造受蛇启发的软体机器人,探索小肠
kirigami图案的鳞片和多腔气动执行器,帮助这台设备在湿滑组织中前行,进行息肉活检和给药
作者: Giovanni Sapere
阅读约2分钟由人工智能辅助撰写 · 审校与批准:Letizia Giugliano
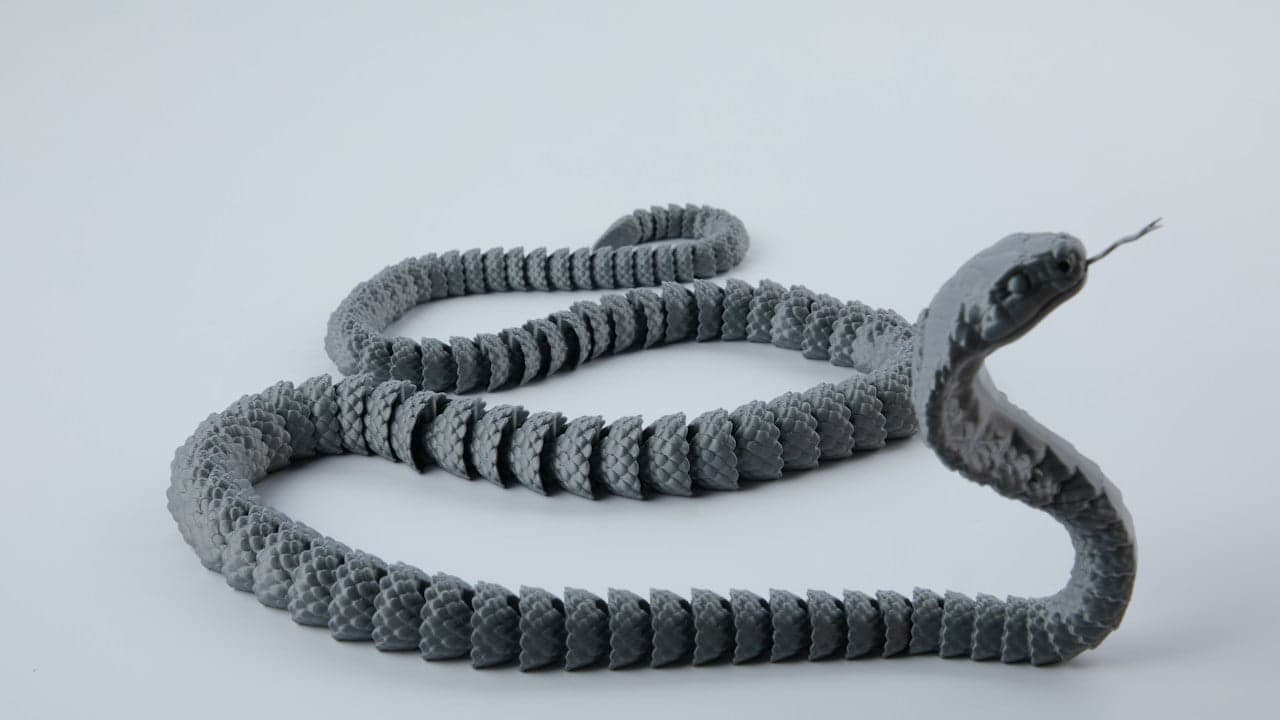
麻省理工学院的工程师打造了一台柔性机器人小肠镜,旨在穿行于人体小肠狭窄的弯曲处。这一新系统把软体机器人技术与蛇形运动结合起来,可检查组织、施用药物,并清除消化道深处的小息肉。
在20英尺长的狭窄消化道中前行
人体小肠长度超过20英尺(6.1米),直径约1英寸(2.5厘米),是人体临床检查最具挑战性的区域之一。据MedicalXpress报道,典型的临床检查依赖双气囊小肠镜检查,这是一种缓慢的操作,医务人员需要反复充气和放气两个气囊,才能把器械拉过消化管。
为了使这项任务自动化并加快速度,资深作者Giovanni Traverso,麻省理工学院机械工程教授、布莱根妇女医院(Brigham and Women's Hospital)胃肠病学家,与同事们开发了一种替代的推进概念。Traverso和共同第一作者Binbin Ying、Ahmad Mujtaba Jebran和Sahab Babaee在期刊Science Robotics上详细介绍了这一医疗器械原型。
“通过使用kirigami套筒来增强表面摩擦,机器人可以产生局部的组织接合牵引力来实现运动,而无需过度拉伸脆弱的小肠组织。”
— 麻省理工学院研究生Ahmad Mujtaba Jebran
kirigami鳞片与气动转向
这台管状设备模仿蛇的运动方式,即沿身体两侧交替收缩肌肉。据MedicalXpress报道,研究人员制造了含有四个腔室的多功能气动执行器,这些腔室以特定组合充气,使机器的身体能够按需向任意方向弯曲或伸展。
为了避免在湿润的肠黏膜上打滑,团队转向了kirigami,即切割和折叠平面纸张的日本工艺。前后两段设有被kirigami套筒包围的可充气锚定气囊。当气囊膨胀时,微小的3D针会向外弹出,抓住肠壁而不撕裂脆弱的黏膜,在内部主体前进时提供牵引力。
试验中展示了活检和给药
这台带系绳的软体机器人可以经口腔或直肠进入消化道,由操作人员通过外部无线操纵杆引导。沿着柔性管道嵌入了微型工具:用于实时观察的光学摄像头,用于活检或切除息肉的机械组织夹,以及用于局部给药的专用喷雾器。
据MedicalXpress指出,在动物试验中,这项机器人发明成功在小肠中前进了6.5英尺(约2米)。工程团队目前正在完善机器人导航软件,以便在内镜评估期间实现更高水平的自动化。
另请阅读The Patent:麻省理工学院受折纸启发的金属设计可快速搭建应急避难所 · JAXA发射MMX任务,将在2031年前取回火星卫星样本
由英文原文自动翻译. 阅读原文
The Patent ® 编辑部的文章,借助人工智能,依据编辑部选定的来源撰写。审校、更正及批准发布:Letizia Giugliano。责任出版方:WitUp Ltd。