Neural-Fly : l'algorithme qui permet aux drones de gérer toutes les conditions météorologiques
Par Giovanni Sapere
2 min de lecture
Traduit automatiquement de l’original en anglais Lire l’original
Neural-Fly : l'algorithme d'apprentissage profond qui apprend aux drones à gérer le vent dans toutes les conditions
Neural-Fly : l'algorithme d'apprentissage profond (deep learning) qui apprend aux drones à gérer le vent dans toutes les conditions
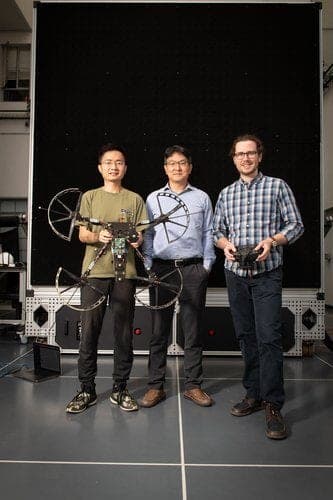
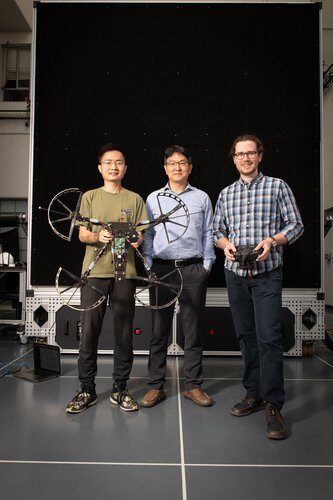 De gauche à droite, Guanya Shi, Soon-Jo Chung et Michael O'Connell, devant le mur de ventilateurs du Center for Autonomous Systems and Technologies du Caltech. Source : https://www.caltech.edu/
L'algorithme en question est capable d'« entraîner » littéralement l'appareil en seulement douze minutes de vol, pendant lesquelles un ordinateur de bord enregistre des données dans six conditions de vent différentes. Neural-Fly est décrit en détail dans l'étude publiée le 4 mai dans Science Robotics et dirigée par son auteur Soon-Jo Chung, professeur d'aérospatiale et de contrôle et de systèmes dynamiques et chercheur au Jet Propulsion Laboratory. Le projet est né et a été testé au sein du centre du Caltech, à l'aide d'une soufflerie à vent réel (Real Weather Wind Tunnel) équipée de plus de 1 200 ventilateurs commandés par ordinateur, afin de simuler le moindre détail. Selon Chung, l'imprévisibilité du vent et des conditions météorologiques a conduit les scientifiques à changer d'approche, puis à privilégier une méthode d'apprentissage profond, grâce à laquelle le drone apprendrait de ses expériences passées pour s'adapter en continu aux conditions de vol. Ci-dessous, une contribution vidéo : https://www.youtube.com/watch?v=TuF9teCZX0U
Neural-Fly, développé en collaboration avec Anima Anandkumar, professeure Bren d'informatique et de sciences mathématiques, et Yisong Yue, professeur d'informatique et de sciences mathématiques au Caltech, repose sur des systèmes connus auparavant sous les noms de Neural-Lander et Neural-Swarm. Le premier utilisait une méthode d'apprentissage profond pour suivre la position et la vitesse du drone à l'atterrissage, afin de modifier sa trajectoire d'atterrissage et la vitesse de ses rotors pour réaliser l'atterrissage le plus doux possible ; Neural-Swarm, quant à lui, apprenait aux drones à voler de manière autonome à proximité les uns des autres.
Une avancée remarquable, donc, pour rendre les aéronefs sans pilote (UAV) plus sûrs et capables de s'adapter au plus grand nombre possible de variables météorologiques.
Auteur : Guglielmo Maria Ruocco