البراعة والتحكم في الحركة تتقدمان لدى الروبوتات رباعية الأرجل والبشرية الشكل
من التلاعب بالأقدام إلى خوارزميات المسارات المستقرة، تبين التطورات الحديثة كيف تتجاوز الميكانيكا الذكية الأتمتة الأساسية.
بقلم Letizia Giugliano
القراءة: دقيقتانكُتب بدعم من الذكاء الاصطناعي · المراجعة والاعتماد: Letizia Giugliano
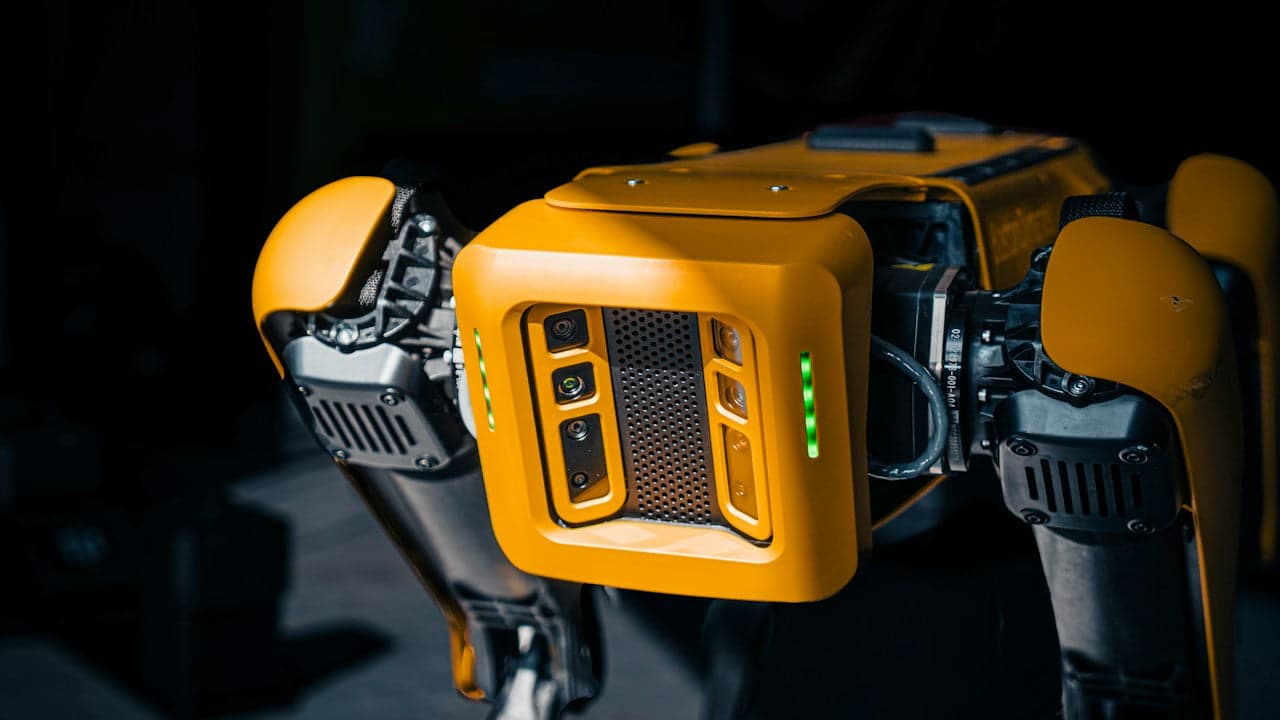
تبرز إنجازات حديثة في الروبوتات كيف تتقن الآلات التلاعب الدقيق والحركة الديناميكية دون الاعتماد على المقاربات التقليدية المشابهة للإنسان. وتبين تقارير هندسية من أكتوبر 2026 أن المنصات رباعية الأرجل وأطر التثبيت والأنظمة البشرية الشكل تردم بسرعة الفجوة بين الإدراك الحسي والفعل المادي. وتشير هذه التطورات إلى تحول أوسع نحو آلات مرنة وسريعة مصممة لمهام مادية معقدة.
البراعة المعتمدة على الأرجل تعالج ألغازاً مكانية معقدة
تثبت الروبوتات ذات الأرجل قدرتها على التلاعب المادي الدقيق دون أذرع أو ماسكات مخصصة. وفي عرض غير مسبوق أوردته Interesting Engineering، نجح الروبوت رباعي الأرجل ANYmal في حل مكعب Rubik's Cube عملاق باستخدام قدميه وحدهما. وتطلبت المهمة تنسيق التوازن الجسدي أثناء إعادة توجيه أوجه اللغز بصورة منهجية، وتحققت عبر خط متكامل يضم برامج حل Rubik's Cube القياسية والرؤية الحاسوبية والتعلم المعزز.
الأطر الرياضية تحد من أخطاء التتبع وعدم الاستقرار
تتطور برمجيات التحكم جنباً إلى جنب مع البراعة الميكانيكية لمنع السلوكيات غير المنتظمة في الروبوتات الديناميكية. وقدم الباحثون CARL، وهو إطار تحكم يجمع بين التعلم المعزز ونظرية الانكماش الرياضية، بحسب ما أورده Interesting Engineering. وتحد المنهجية من أخطاء تتبع المسار وعدم الاستقرار، محققة تحسناً في الأداء بنسبة 15% لدى الروبوتات الماشية والطائرة معاً. وفي موازاة ذلك، يصبح دمج المستشعرات بنيوياً؛ إذ يستخدم تطوير من معهد ماساتشوستس للتكنولوجيا (MIT) يسمى X-Hinges برمجيات متخصصة لطباعة مفصلات مرنة ومسارات موصلة ومستشعرات معاً، ويتتبع الحركة الميكانيكية عبر ثلاثة محاور في الزمن الحقيقي.
البنى البشرية الشكل تقلل زمن الاستجابة والحجم الميكانيكي
تشهد المنصات البشرية الشكل تكرارات تصميم سريعة لتحسين الاستجابة الجسدية والوعي المكاني. وكشفت الشركة المصنعة NEURA عن تصميم بشري الشكل أخف بنسبة 20% من الأنظمة السابقة، يضم استشعار اللمس والقوة إلى جانب أطراف ذكية (Smart Limbs) مستقلة الاستجابة، بحسب Interesting Engineering. وعلى صعيد الحوسبة، خفضت المنصة البشرية الشكل KINO-2 زمن معالجة النموذج بمقدار 8 أضعاف باستخدام عتاد NVIDIA، رابطة بين عروض الحركة البشرية ومهارات التنقل والمناولة في المستودعات. وبالمثل، تطبق الأنظمة الموجهة للمنازل مثل Voxel تعلماً آلياً مدرباً على الرسوم المتحركة لإدارة المنحدرات المتغيرة والدفعات المفاجئة والجاذبية.
نطاق التصنيع وأهداف التحمل الصناعي
يدفع الانتقال من العروض النموذجية إلى النشر الصناعي المتكرر نحو أهداف حجم أعلى واختبارات متانة. وبحسب ما وثقه Interesting Engineering، قدمت Unitree روبوتها البشري الشكل H2-X بمدة وقوف معلنة تبلغ 8 ساعات، رغم أن مواصفات الأداء تحت الحمل لا تزال معلقة. وفي الوقت نفسه، تسرّع شركة Tesla البنية التحتية للإنتاج الخاصة بروبوتها Optimus، مستهدفة تصنيع 20,000 وحدة أسبوعياً بحلول عام 2027 بدعم من توسيع تجميع البطاريات ومجموعات حوسبة مخصصة.
اقرأ أيضاً في The Patent: قرود المكاك تتعلم الحذر من الجراثيم بعد تفشٍّ فيروسي في دراسة أجريت في تكساس · خلايا عصبية مزروعة في المختبر تفك شفرة برايل وتوجه كلاباً روبوتية
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي
مقال من غرفة أخبار The Patent ®، كُتب بدعم من الذكاء الاصطناعي اعتمادًا على مصادر اختارتها غرفة الأخبار. المراجعة والتصحيحات والموافقة على النشر: Letizia Giugliano. الناشر المسؤول: WitUp Ltd.