Print and Place يحوّل الطابعات ثلاثية الأبعاد العادية إلى مجمّعات دوائر آلية
باحثون يستخدمون البلاستيك المنصهر ماسكاً مؤقتاً لالتقاط المكونات الإلكترونية وإدراجها أثناء النمذجة بالترسيب المنصهر
بقلم Giovanni Sapere
القراءة: دقيقتانكُتب بدعم من الذكاء الاصطناعي · المراجعة والاعتماد: Giovanni Sapere
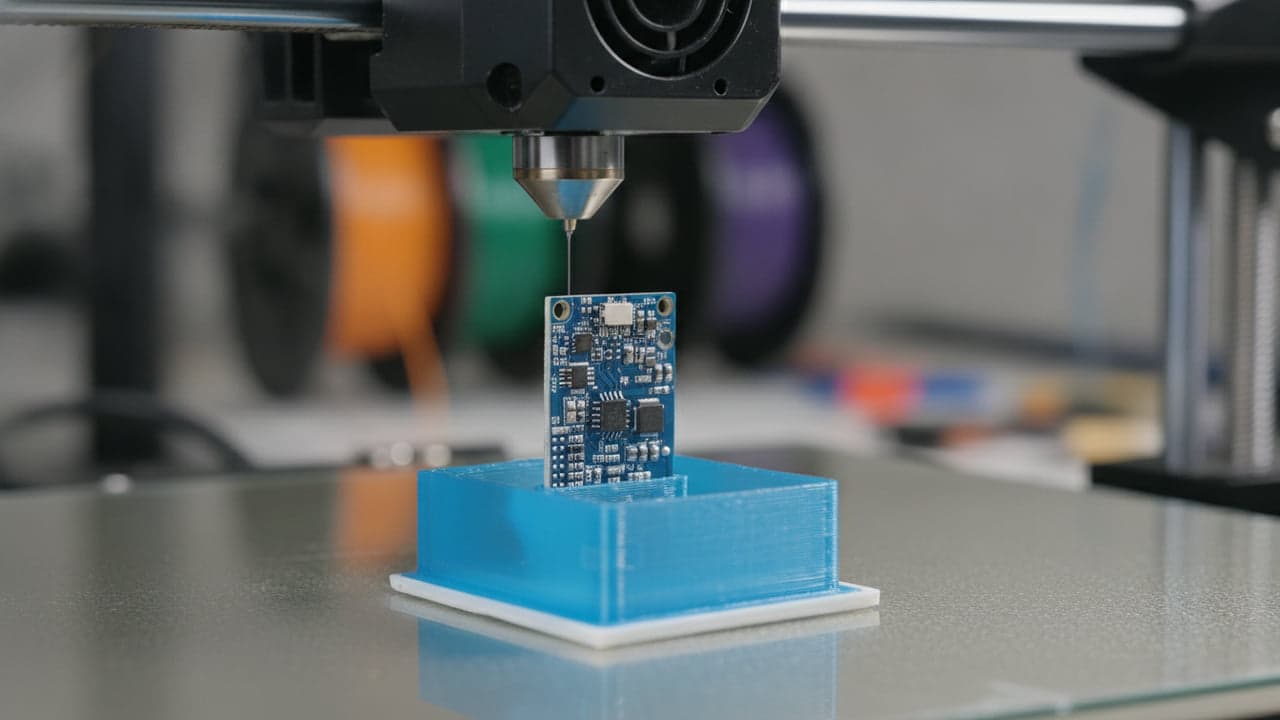
قدم فريق بحثي بقيادة Oliver Child اختراعاً يتيح لآلات النمذجة بالترسيب المنصهر القياسية تضمين مكونات إلكترونية داخل قطع بلاستيكية دون تعديل عتاد الطابعة. وتستخدم الطريقة رؤوس الطباعة القياسية واللدائن الحرارية المبثوقة لالتقاط عناصر الدارة ووضعها مباشرة أثناء عملية البناء.
البلاستيك المنصهر أداة التقاط مؤقتة
يتطلب بناء الأجسام ذات الدارات الداخلية عادة أن يوقف المشغل عملية التصنيع مؤقتاً ويدرج القطع يدوياً. وكما أوردت Hackaday، يتجاوز مشروع «Print & Place: Using a 3D printer for Continuous Assembly of Electronic Devices» الذي أعده المخترع Oliver Child وزملاؤه تلك الخطوة اليدوية عبر ابتكار ذكي في العتاد. ويعتمد الفريق على عتاد النمذجة بالترسيب المنصهر غير المعدّل، محولاً فوهة البثق نفسها إلى أداة تعامل مؤقتة. وبدل تركيب ماسك تفريغ مخصص أو مشغّل ميكانيكي، تضع الآلة قطرة صغيرة من اللدائن الحرارية الساخنة على مكوّن مخزّن على لوح البناء. فيلتصق البلاستيك بالمكوّن ويرفعه من صينية بارامترية وينقله إلى الموضع المستهدف على البنية المطبوعة.
توجيه الأسلاك واللوحات المطبوعة في G-code
ينسق روتين التصنيع هندسة القطعة والإلكترونيات عبر أوامر G-code القياسية. وقبل بدء الطباعة، يملأ المشغل صينية بارامترية مخصصة في جزء من سرير الطباعة بالقطع. وخلال التشغيل الآلي، يتجه رأس الطباعة ثلاثية الأبعاد إلى الصينية ويثبّت مكوناً ببلاستيك جديد وينقله إلى موضعه، ثم يواصل بناء الطبقات فوقه لتثبيته في البنية. وفي ثلاثة عروض تجريبية لهذا الاختراع، ضمّن Child والفريق لوحات دوائر مطبوعة معبأة مسبقاً وشرائط مرنة من الأسلاك الموصلة والضفائر ومسامير برشام معدنية لتشكيل وصلات رأسية بين الطبقات الموصلة.
التعامل مع حدود الحلقة المفتوحة على لوح البناء
يعمل النظام حالياً دون مستشعرات خارجية أو تحديد موضع بحلقة مغلقة. وأظهرت التجارب التي وثقها الباحثون إخفاقات متقطعة في الالتقاط وانحرافاً في المحاذاة أثناء الوضع وتلامسات كهربائية غير متسقة. ولأن المحركات الخطوية القياسية تتبع إحداثيات مبرمجة مسبقاً دون التحقق من التلامس، قد تمنع إزاحات مادية طفيفة الدارة من الإغلاق بصورة سليمة. ولمعالجة هذه الحدود الميكانيكية، قد يوفر دمج تقنيات من الروبوتات الحديثة، مثل نظام كاميرا بصرية شبيه بوحدات الالتقاط والوضع الصناعية التجارية، تغذية راجعة آلية للبرنامج الثابت للآلة، ما يتيح تعديلات موضعية فورية أو تنبيه المشغلين البشر عند حدوث خطأ.
اقرأ أيضاً في The Patent: فراشة روبوتية مطبوعة ثلاثية الأبعاد تنمي مستشعرات للأشعة فوق البنفسجية بدمها الاصطناعي · د. Kun Dániel يبني روبوتاً لفتح الأقفال موجهاً بالذكاء الاصطناعي
مترجم تلقائيًا من الأصل الإنجليزي. اقرأ النص الأصلي
مقال من غرفة أخبار The Patent ®، كُتب بدعم من الذكاء الاصطناعي اعتمادًا على مصادر اختارتها غرفة الأخبار. المراجعة والتصحيحات والموافقة على النشر: Giovanni Sapere. الناشر المسؤول: WitUp Ltd.