MIT-Ingenieure bauen einen schlangeninspirierten Soft-Roboter zur Erkundung des Dünndarms
Kirigami-gemusterte Schuppen und pneumatische Mehrkammer-Aktuatoren helfen dem Gerät, sich auf rutschigem Gewebe zurechtzufinden, Polypen zu biopsieren und Medikamente zu verabreichen.
Von Giovanni Sapere
2 Min. LesezeitHuman-Edited, AI-Assisted
Automatisch aus dem englischen Original übersetzt Original lesen
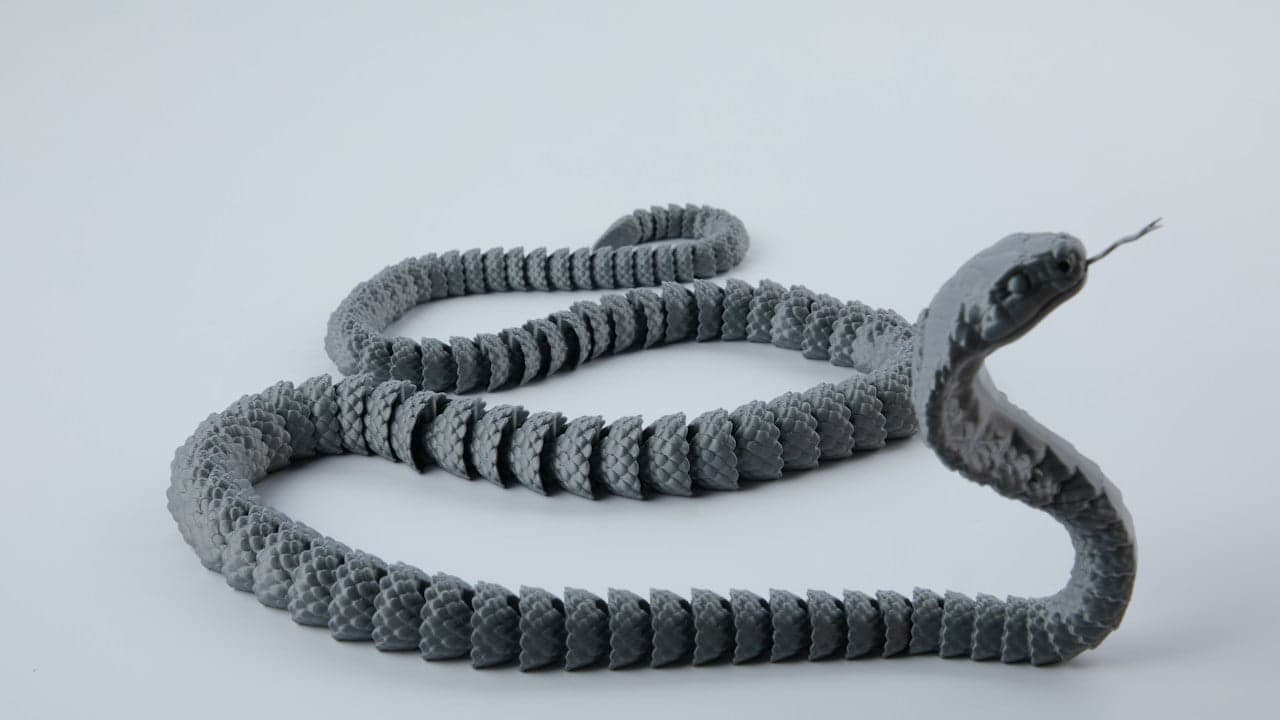
Ingenieure am Massachusetts Institute of Technology haben ein flexibles robotisches Enteroskop entwickelt, das die engen Windungen des menschlichen Dünndarms durchqueren soll. Das neue System kombiniert Soft-Robotik mit schlangenartiger Fortbewegung, um Gewebe zu inspizieren, Medikamente aufzubringen und kleine Polypen tief im Verdauungstrakt zu entfernen.
Durch 20 Fuß engen Verdauungstrakt navigieren
Der menschliche Dünndarm ist mehr als 20 Fuß (6,1 Meter) lang und etwa 1 Zoll (2,5 Zentimeter) breit und damit eine der schwierigsten Körperregionen für die klinische Untersuchung. Übliche klinische Untersuchungen stützen sich auf die Doppelballon-Enteroskopie, ein langsames Verfahren, bei dem medizinisches Personal wiederholt zwei Ballons aufbläst und ablässt, um ein Instrument durch den Verdauungsschlauch zu ziehen, wie MedicalXpress berichtet.
Um diese Aufgabe zu automatisieren und zu beschleunigen, entwickelte der Seniorautor Giovanni Traverso, Professor für Maschinenbau am MIT und Gastroenterologe am Brigham and Women's Hospital, mit seinen Kollegen ein alternatives Antriebskonzept. Traverso und die Mitautoren Binbin Ying, Ahmad Mujtaba Jebran und Sahab Babaee stellten den Prototyp des Medizinprodukts in der Fachzeitschrift Science Robotics vor.
„Durch den Einsatz von Kirigami-Hüllen zur Erhöhung der Oberflächenreibung kann der Roboter eine lokalisierte Haftreibung am Gewebe für die Fortbewegung erzeugen, ohne auf eine übermäßige Dehnung des empfindlichen Dünndarmgewebes angewiesen zu sein.“
— Ahmad Mujtaba Jebran, Doktorand am MIT
Kirigami-Schuppen und pneumatische Steuerung
Das schlauchartige Gerät ahmt nach, wie sich eine Schlange durch Muskelkontraktionen entlang abwechselnder Körperseiten fortbewegt. Die Forscher bauten multifunktionale pneumatische Aktuatoren mit vier Kammern, die sich in bestimmten Kombinationen aufblasen, sodass sich der Körper der Maschine nach Bedarf in jede Richtung biegen oder strecken kann, wie MedicalXpress berichtet.
Um auf der feuchten Darmschleimhaut nicht abzurutschen, griff das Team auf Kirigami zurück, die japanische Kunst des Schneidens und Faltens flacher Bögen. Der vordere und der hintere Abschnitt verfügen über aufblasbare Verankerungsballons, die von Kirigami-Hüllen umgeben sind. Wenn sich die Ballons ausdehnen, treten winzige 3D-Nadeln nach außen und greifen die Darmwände, ohne die empfindliche Auskleidung zu verletzen, und sorgen so für Halt, während der innere Körper vorrückt.
Biopsien und Medikamentenabgabe in Versuchen demonstriert
Der über ein Kabel verbundene Soft-Roboter kann über den Mund oder den Enddarm in den Verdauungstrakt gelangen und wird von einem Bediener über einen externen drahtlosen Joystick gesteuert. Entlang des flexiblen Schlauchs sind Miniaturwerkzeuge eingebettet: eine optische Kamera zur Echtzeitvisualisierung, eine mechanische Gewebeklemme für Biopsien oder zum Abtragen von Polypen und ein spezieller Sprüher für die lokale Medikamentenabgabe.
In Tierversuchen legte diese robotische Erfindung erfolgreich 6,5 Fuß (etwa 2 Meter) durch den Dünndarm zurück, wie MedicalXpress berichtet. Das Ingenieurteam verfeinert nun die Navigationssoftware des Roboters, um bei endoskopischen Untersuchungen einen höheren Automatisierungsgrad zu erreichen.
Lesen Sie auch auf The Patent: Von Origami inspirierte Metallkonstruktion am MIT ermöglicht schnelle Notunterkünfte · JAXA startet MMX-Mission, um bis 2031 Proben vom Marsmond zu holen