Dextérité et contrôle du mouvement : des progrès sur les robots quadrupèdes et humanoïdes
De la manipulation avec les pieds aux algorithmes de trajectoire stabilisés, les récents développements montrent comment la mécanique intelligente dépasse l'automatisation de base.
Par Letizia Giugliano
2 min de lectureHuman-Edited, AI-Assisted
Traduit automatiquement de l’original en anglais Lire l’original
De récents jalons en robotique montrent comment les machines maîtrisent une manipulation délicate et une mobilité dynamique sans recourir aux approches humaines conventionnelles. Des rapports d'ingénierie d'octobre 2026 démontrent que les plateformes quadrupèdes, les cadres de stabilisation et les systèmes humanoïdes comblent rapidement l'écart entre perception sensorielle et action physique. Ces développements signalent un basculement plus large vers des machines résilientes et rapides, conçues pour des tâches physiques complexes.
Une dextérité pilotée par les jambes pour résoudre des puzzles spatiaux complexes
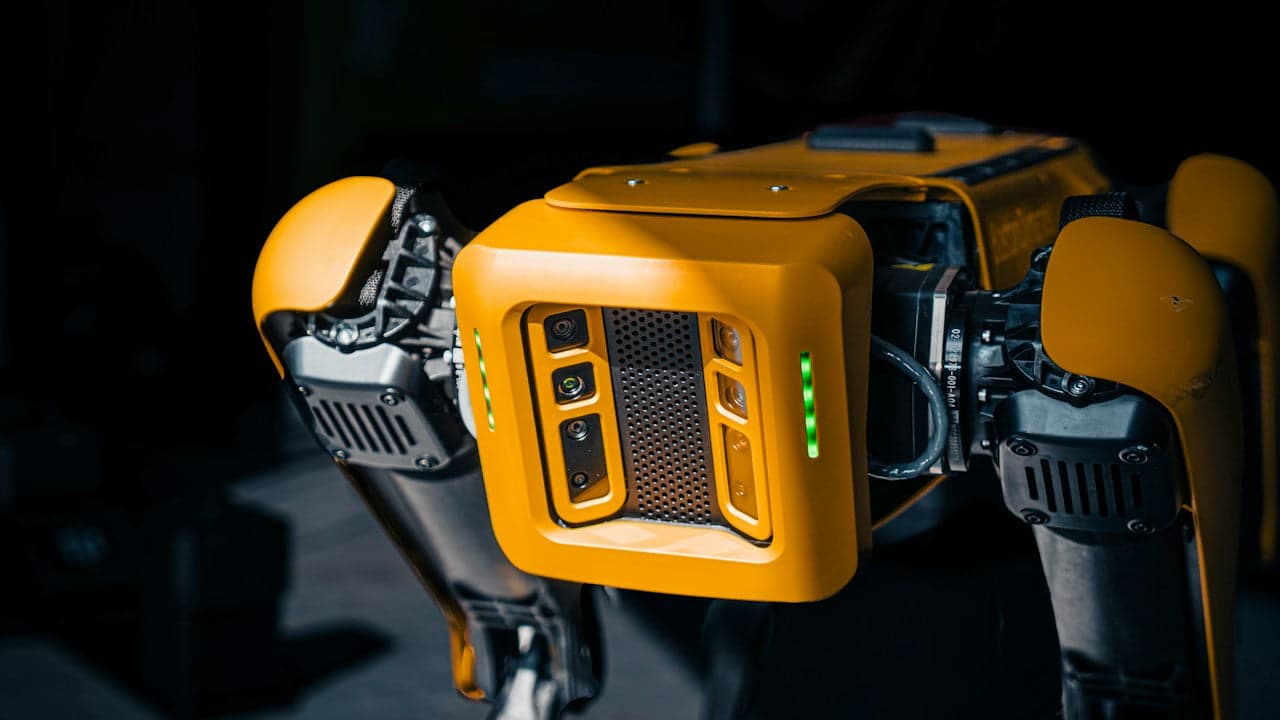
Les robots à pattes se révèlent capables de manipulations physiques complexes sans bras ni préhenseurs dédiés. Dans une démonstration sans précédent rapportée par Interesting Engineering, le robot quadrupède ANYmal a réussi à résoudre un Rubik's Cube géant en utilisant exclusivement ses pieds. La tâche exigeait de coordonner l'équilibre physique tout en réorientant méthodiquement les faces du puzzle, grâce à une chaîne intégrée de solveurs de Rubik's Cube standard, de vision par ordinateur et d'apprentissage par renforcement.
Des cadres mathématiques limitent les erreurs de suivi et l'instabilité
Les logiciels de contrôle évoluent au même rythme que la dextérité mécanique pour prévenir les comportements erratiques des robots dynamiques. Des chercheurs ont présenté CARL, un cadre de contrôle qui unit l'apprentissage par renforcement à la théorie mathématique de la contraction, comme le rapporte Interesting Engineering. La méthodologie limite les erreurs de suivi de trajectoire et l'instabilité, avec une amélioration des performances de 15 % pour les robots marcheurs comme pour les robots volants. En parallèle, l'intégration des capteurs devient structurelle ; un développement du MIT appelé X-Hinges utilise un logiciel spécialisé pour imprimer ensemble des charnières flexibles, des pistes conductrices et des capteurs, suivant en temps réel le mouvement mécanique selon trois axes.
Les architectures humanoïdes réduisent la latence et l'encombrement mécanique
Les plateformes humanoïdes font l'objet d'itérations de conception rapides pour améliorer leur réactivité physique et leur perception spatiale. Le fabricant NEURA a dévoilé un design humanoïde 20 % plus léger que les systèmes précédents, intégrant des capteurs de contact et de force ainsi que des Smart Limbs à réponse indépendante, selon Interesting Engineering. Côté calcul, la plateforme humanoïde KINO-2 a réduit de 8x la latence de traitement des modèles grâce au matériel NVIDIA, reliant directement les démonstrations de mouvements humains à la navigation et à la manipulation en entrepôt. De même, des systèmes domestiques comme Voxel appliquent un apprentissage automatique entraîné sur des animations pour gérer les pentes variables, les poussées imprévues et la gravité.
Échelle de fabrication et endurance industrielle visées
Le passage des démonstrations de prototypes au déploiement industriel répétitif pousse à des objectifs de volume plus élevés et à des tests de durabilité. Comme le documente Interesting Engineering, Unitree a présenté son humanoïde H2-X avec une durée de station debout annoncée de huit heures, bien que les spécifications de performance en charge restent à confirmer. En parallèle, Tesla accélère l'infrastructure de production de son robot Optimus, visant un objectif de fabrication de 20 000 unités par semaine d'ici 2027, soutenu par l'extension de l'assemblage des batteries et par des clusters de calcul dédiés.
À lire aussi sur The Patent : Les macaques apprennent la prudence face aux germes après une épidémie virale dans une étude au Texas · Des neurones cultivés en laboratoire décodent le braille et pilotent des chiens robots