Controller MPPT per sistemi automotive e aeronautici
Tradotto automaticamente dall’originale inglese Leggi l’originale
Questo lavoro sviluppa un controller Maximum Power Point Tracking modificato, secondo le modalità con cui si sviluppano i sistemi automotive e aeronautici, ovvero rispettivamente secondo ISO26262 e DO-178C. È stato quindi seguito il processo di sviluppo a V (Figura 1). Ciò significa che il nostro controller sarà convalidato con test Model in the loop/Software in the loop/Processor in the loop. Questo lavoro può quindi essere usato come riferimento per integrare l’energia fotovoltaica in ambito automotive o aeronautico. Inoltre, il test Processor in the loop qui presentato può essere usato come soluzione a basso costo per verificare l’implementazione hardware degli algoritmi MPPT.
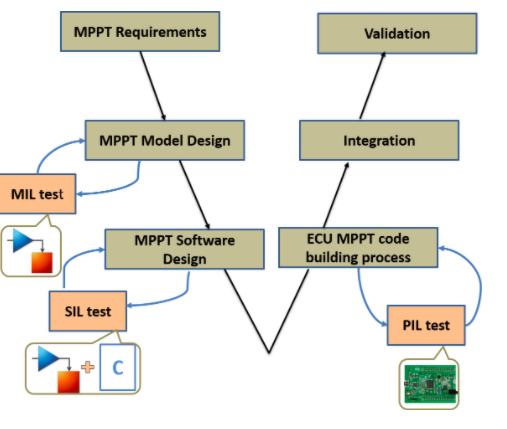
Figura 1. Processo di sviluppo MPPT attraverso il modello a V.
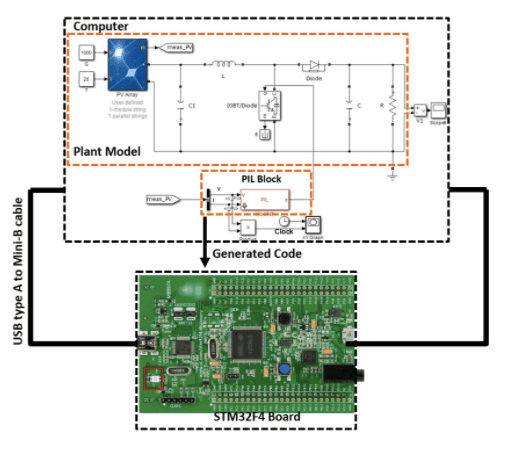
Questo lavoro presenta le linee guida per sviluppare il controller Maximum Power Point Tracking come avviene nei sistemi automotive e aeronautici, seguendo il processo di sviluppo a V. Ciò significa che il nostro controller sarà convalidato con test Model In the Loop/Software In the Loop/Processor In the Loop, per rendere possibile l’integrazione del software embedded MPPT in ambito automotive e aeronautico. D’altra parte, propone un’opzione a basso costo per verificare l’implementazione hardware dell’algoritmo MPPT con l’approccio PIL. A tal fine, in questo studio si propone un algoritmo Incremental Conductance a passo variabile modificato, in grado di ridurre le oscillazioni a regime e di aumentare la velocità di inseguimento in caso di improvvise variazioni di irradianza. Quindi si sviluppa la progettazione basata su modello dell’algoritmo modificato, collegata al modello dell’impianto (pannello fotovoltaico e convertitore Boost). Successivamente il modello del sistema viene testato e convalidato con il processo Model In the Loop. Poi il software di questo algoritmo viene generato automaticamente per il computer host con lo strumento Embedded Coder, collegato al modello dell’impianto e testato con il processo Software in the Loop sul computer host. Infine il software viene generato dal modello MPPT per la scheda STM32F4 Discovery in modo da creare il blocco Processor In the Loop, che verrà eseguito sulla scheda STM32F4 Discovery, mentre il modello dell’impianto sarà simulato sul computer host e la comunicazione ST-LINK servirà a collegare il computer host e la scheda embedded (Figura 2).
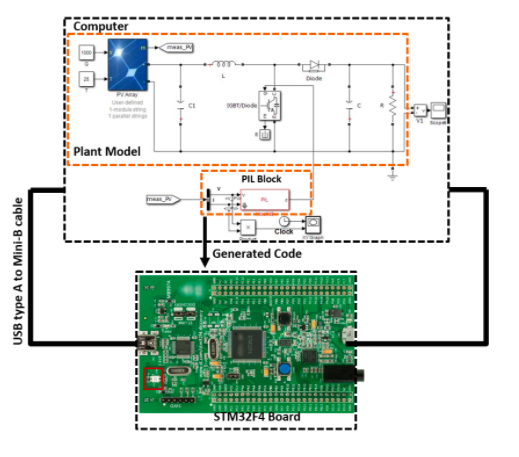
Figura 2. Il sistema fotovoltaico sottoposto a test con l’approccio di validazione PIL.
In questo lavoro si impiegano tre tipi di test (MIL/SIL/PIL), tra i più usati per i sistemi embedded automotive e aeronautici, per convalidare la funzionalità e la robustezza dell’algoritmo INC a passo variabile modificato. Di conseguenza, le risposte dei tre test sono in linea con i requisiti dell’algoritmo MPPT e il lavoro contribuisce a raggiungere l’obiettivo della conformità alla DO-178C. Inoltre, i risultati mostrano che l’algoritmo modificato evita le oscillazioni a regime e aumenta la velocità di inseguimento in caso di improvvise variazioni di irradianza. Alla luce di ciò, l’MPPT è testato sulla scheda STM32F4 Discovery; le prestazioni ottenute saranno quindi le stesse usando un pannello fotovoltaico reale. Il test PIL può pertanto essere usato come soluzione a basso costo per verificare l’implementazione hardware degli algoritmi MPPT, oltre che il controllo delle energie rinnovabili e dei sistemi di elettronica di potenza.
Con questi tipi di test, dunque, abbiamo sfruttato il livello di sicurezza integrato nei sistemi embedded automotive e aeronautici, e si noti che, grazie a questo lavoro, il controller MPPT può essere integrato negli ambiti aeronautico e automotive.
Per ulteriori informazioni, si rimanda al documento completo.
Tag: Energia solare, MPPT, DO-178C, ISO 26262, Modello a V, Embedded Coder
Saad Motahhir – (ENSA, SMBA University, Fez, Marocco)