Contrôleur MPPT pour les systèmes automobiles et aéronautiques
Traduit automatiquement de l’original en anglais Lire l’original
Ce travail développe un contrôleur de suivi du point de puissance maximale (MPPT) modifié, conformément à la manière dont sont développés les systèmes automobiles et aéronautiques, selon les normes ISO26262 et DO-178C respectivement. Le processus de développement en V a donc été suivi (figure 1). Cela signifie que notre contrôleur sera validé…
Ce travail développe un contrôleur de suivi du point de puissance maximale (Maximum Power Point Tracking, MPPT) modifié, conformément à la manière dont sont développés les systèmes automobiles et aéronautiques, selon les normes ISO26262 et DO-178C respectivement. Le processus de développement en V a donc été suivi (figure 1). Cela signifie que notre contrôleur sera validé au moyen de tests Model in the loop / Software in the loop / Processor in the loop. Ce travail peut ainsi servir de référence pour intégrer l’énergie photovoltaïque dans les domaines automobile ou aéronautique. De plus, le test Processor in the loop présenté ici peut constituer une solution à faible coût pour tester l’implémentation matérielle des algorithmes MPPT.
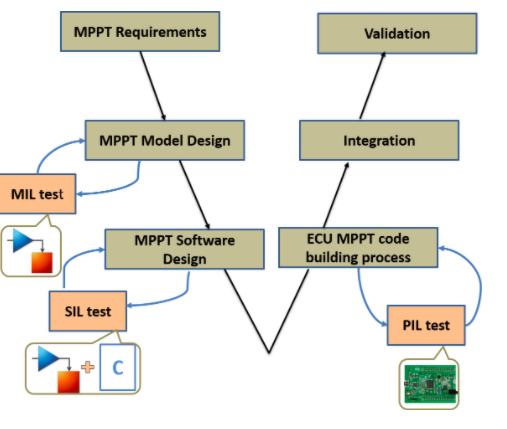
Figure 1. Processus de développement du MPPT selon le modèle en V.
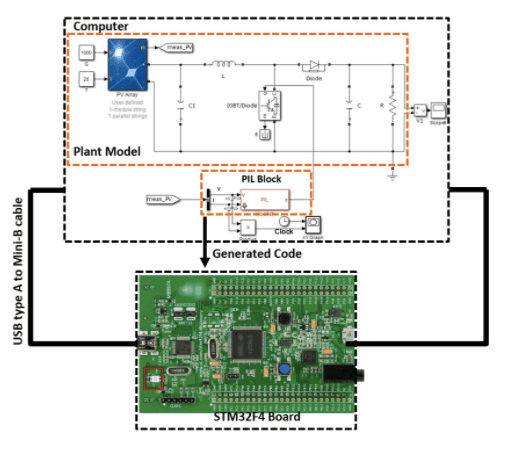
Ce travail présente des lignes directrices pour développer le contrôleur de suivi du point de puissance maximale tel qu’il est développé dans les systèmes automobiles et aéronautiques, en suivant le processus de développement en V. Cela signifie que notre contrôleur sera validé au moyen de tests Model In the Loop / Software In the Loop / Processor In the Loop, afin de pouvoir intégrer le logiciel embarqué MPPT dans les domaines automobile et aéronautique. Par ailleurs, il propose une option à faible coût pour tester l’implémentation matérielle de l’algorithme MPPT avec l’approche PIL. Cette étude propose donc un algorithme de conductance incrémentale à pas variable modifié, qui permet de réduire les oscillations en régime permanent et d’accélérer le suivi en cas de variation soudaine de l’irradiance. Ensuite, la conception basée sur modèle de l’algorithme modifié est développée et connectée au modèle du procédé (panneau photovoltaïque et convertisseur Boost). Puis le modèle du système est testé et validé par le processus Model In the Loop. Ensuite, le logiciel de cet algorithme est généré automatiquement pour l’ordinateur hôte à l’aide de l’outil Embedded Coder, puis connecté au modèle du procédé et testé par le processus Software in the Loop sur l’ordinateur hôte. Enfin, le logiciel est généré à partir du modèle MPPT pour la carte STM32F4 Discovery afin de créer le bloc Processor In the Loop, qui sera exécuté sur la carte STM32F4 Discovery, tandis que le modèle du procédé sera simulé sur l’ordinateur hôte, la communication ST-LINK servant à relier l’ordinateur hôte et la carte embarquée (figure 2).
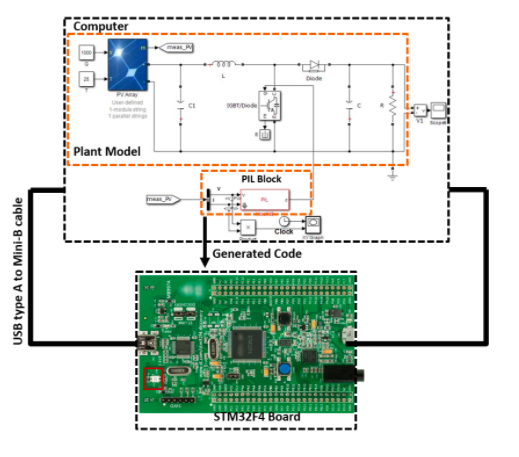
Figure 2. Le système PV testé avec l’approche de validation PIL.
Trois types de tests (MIL/SIL/PIL), les plus utilisés pour les systèmes embarqués automobiles et aéronautiques, sont employés dans ce travail afin de valider la fonctionnalité et la robustesse de l’algorithme INC à pas variable modifié. Les réponses obtenues aux trois tests sont conformes aux exigences de l’algorithme MPPT, et ce travail contribue en outre à atteindre l’objectif de conformité à la norme DO-178C. De plus, les résultats montrent que l’algorithme modifié évite les oscillations en régime permanent et accélère le suivi en cas de variation soudaine de l’irradiance. Dans cette optique, le MPPT est testé sur la carte STM32F4 Discovery ; les performances obtenues seront donc les mêmes avec un véritable panneau PV. Par la suite, le test PIL peut être utilisé comme solution à faible coût pour tester l’implémentation matérielle des algorithmes MPPT, ainsi que la commande des énergies renouvelables et des systèmes d’électronique de puissance.
Ainsi, grâce à ces types de tests, nous avons tiré parti du niveau de sécurité intégré aux systèmes embarqués automobiles et aéronautiques, et grâce à ce travail, le contrôleur MPPT peut être intégré dans les domaines aéronautique et automobile.
Pour plus d’informations, veuillez consulter l’article complet.
Mots-clés : énergie solaire, MPPT, DO-178C, ISO 26262, modèle en V, Embedded Coder
Saad Motahhir – (ENSA, SMBA University, Fès, Maroc)