Des ingénieurs du MIT construisent un robot souple inspiré du serpent pour explorer l'intestin grêle
Des écailles à motif kirigami et des actionneurs pneumatiques multi-chambres aident l'appareil à progresser sur des tissus glissants pour biopsier des polypes et administrer des médicaments.
Par Giovanni Sapere
2 min de lectureHuman-Edited, AI-Assisted
Traduit automatiquement de l’original en anglais Lire l’original
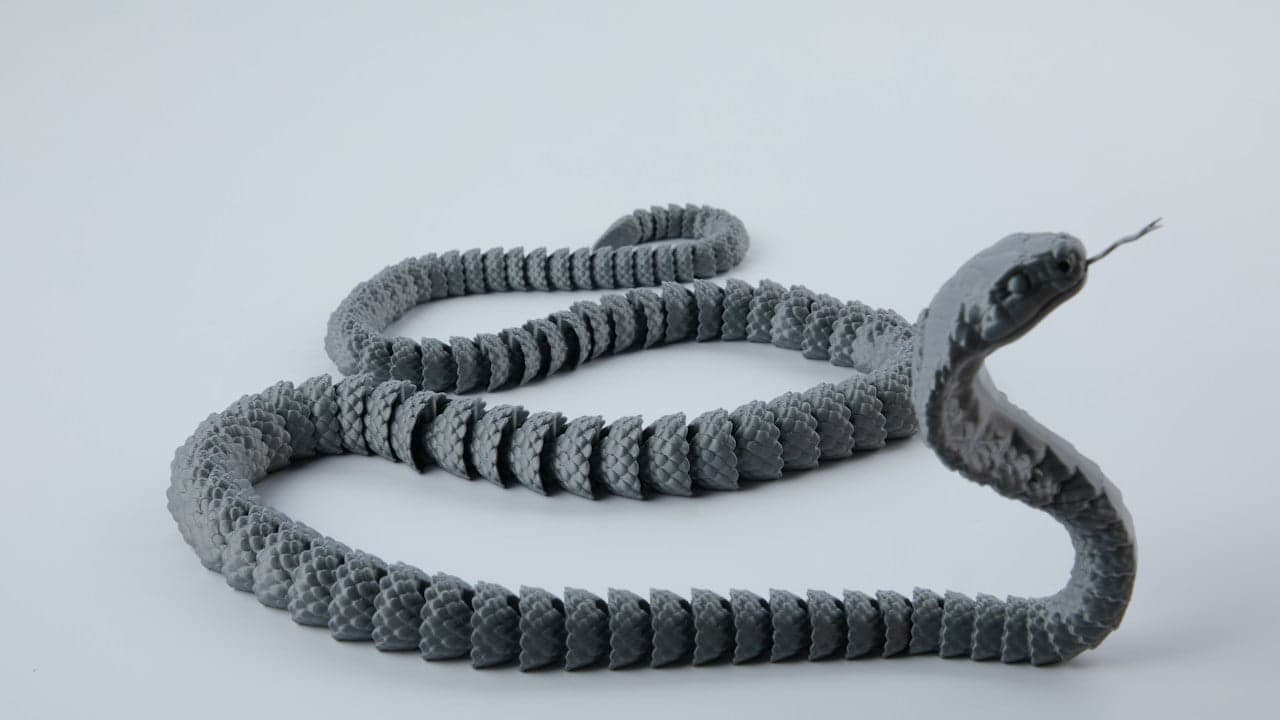
Des ingénieurs du Massachusetts Institute of Technology ont construit un entéroscope robotique flexible conçu pour parcourir les courbes étroites de l'intestin grêle humain. Le nouveau système combine robotique souple et locomotion serpentiforme pour inspecter les tissus, appliquer des médicaments et retirer de petits polypes au plus profond du tube digestif.
Parcourir 20 pieds de tube digestif étroit
L'intestin grêle humain mesure plus de 20 pieds (6,1 mètres) de long et environ 1 pouce (2,5 centimètres) de diamètre, ce qui en fait l'une des régions du corps les plus difficiles à inspecter cliniquement. Les examens cliniques habituels reposent sur l'entéroscopie à double ballonnet, une procédure lente où le personnel médical gonfle et dégonfle à plusieurs reprises deux ballonnets pour faire progresser un instrument dans le tube digestif, comme le rapporte MedicalXpress.
Pour automatiser et accélérer cette tâche, l'auteur principal Giovanni Traverso, professeur de génie mécanique au MIT et gastro-entérologue au Brigham and Women's Hospital, a développé avec ses collègues un autre concept de propulsion. Traverso et les co-premiers auteurs Binbin Ying, Ahmad Mujtaba Jebran et Sahab Babaee ont détaillé le prototype de dispositif médical dans la revue Science Robotics.
« En utilisant des manchons kirigami pour renforcer la friction de surface, le robot peut générer une traction localisée sur les tissus pour se déplacer sans dépendre d'un étirement excessif des délicats tissus de l'intestin grêle. »
— Ahmad Mujtaba Jebran, étudiant de troisième cycle au MIT
Écailles kirigami et orientation pneumatique
L'appareil tubulaire imite la façon dont un serpent se déplace en contractant les muscles alternativement sur les côtés de son corps. Les chercheurs ont construit des actionneurs pneumatiques multifonctionnels contenant quatre chambres qui se gonflent selon des combinaisons spécifiques, permettant au corps de la machine de se plier ou de s'étendre dans n'importe quelle direction à la demande, selon MedicalXpress.
Pour éviter de glisser sur la muqueuse intestinale humide, l'équipe s'est tournée vers le kirigami, l'art japonais consistant à découper et plier des feuilles planes. Les sections avant et arrière comportent des ballonnets d'ancrage gonflables entourés de manchons kirigami. Lorsque les ballonnets se dilatent, de minuscules aiguilles en 3D jaillissent vers l'extérieur pour s'accrocher aux parois intestinales sans déchirer la muqueuse délicate, assurant la traction pendant que le corps interne avance.
Biopsies et administration de médicaments démontrées lors d'essais
Le robot souple relié par un câble peut pénétrer dans le tube digestif par la bouche ou par le rectum, guidé par un opérateur à l'aide d'une manette sans fil externe. Des outils miniatures sont intégrés le long du tube flexible : une caméra optique pour la visualisation en temps réel, une pince mécanique à tissus pour réaliser des biopsies ou exciser des polypes, et un pulvérisateur spécialisé pour l'administration localisée de médicaments.
Lors des tests sur animaux, cette invention robotique a parcouru avec succès 6,5 pieds (environ 2 mètres) dans l'intestin grêle, comme le note MedicalXpress. L'équipe d'ingénieurs affine désormais le logiciel de navigation du robot pour atteindre des niveaux d'automatisation plus élevés lors des évaluations endoscopiques.
À lire aussi sur The Patent : Une conception métallique inspirée de l'origami du MIT permet des abris d'urgence rapides · La JAXA lance la mission MMX pour rapporter des échantillons des lunes de Mars d'ici 2031