Destrezza e controllo del movimento avanzano tra robot quadrupedi e umanoidi
Dalla manipolazione con i piedi agli algoritmi di stabilizzazione delle traiettorie, gli sviluppi recenti mostrano come la meccanica intelligente stia superando la semplice automazione.
Di Letizia Giugliano
2 min di letturaHuman-Edited, AI-Assisted
Tradotto automaticamente dall’originale inglese Leggi l’originale
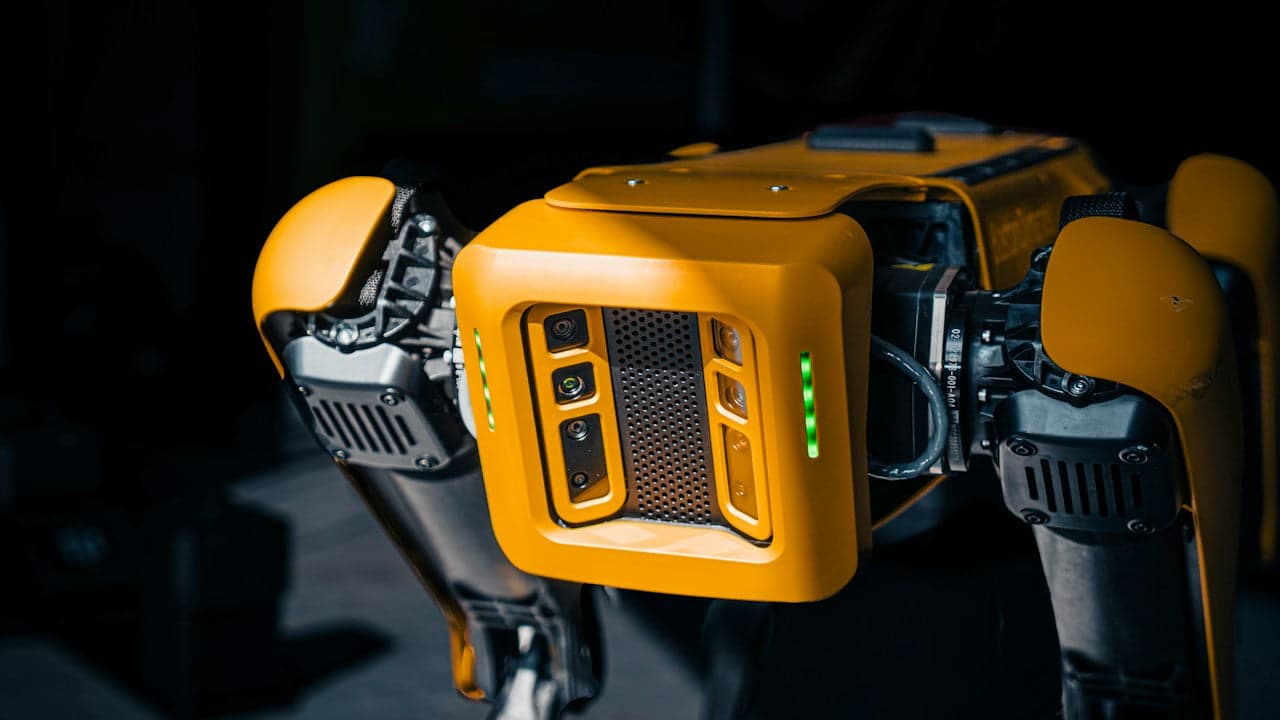
Le recenti tappe della robotica evidenziano come le macchine stiano padroneggiando la manipolazione delicata e la mobilità dinamica senza ricorrere ad approcci convenzionali simili a quelli umani. I rapporti tecnici di ottobre 2026 dimostrano che le piattaforme quadrupedi, i framework di stabilizzazione e i sistemi umanoidi stanno rapidamente colmando il divario tra percezione sensoriale e azione fisica. Questi sviluppi segnalano un più ampio spostamento verso macchine resilienti e ad alta velocità, progettate per compiti fisici complessi.
La destrezza guidata dalle gambe affronta puzzle spaziali complessi
I robot con zampe si stanno dimostrando capaci di manipolazioni fisiche intricate senza braccia o pinze dedicate. In una dimostrazione senza precedenti riportata da Interesting Engineering, il robot a quattro zampe ANYmal è riuscito a risolvere un cubo di Rubik gigante usando esclusivamente i piedi. Il compito richiedeva di coordinare l'equilibrio fisico riorientando sistematicamente le facce del puzzle, ottenuto attraverso una pipeline integrata di risolutori standard del cubo di Rubik, visione artificiale e apprendimento per rinforzo.
I framework matematici frenano gli errori di inseguimento e l'instabilità
Il software di controllo si evolve insieme alla destrezza meccanica per prevenire comportamenti erratici nei robot dinamici. I ricercatori hanno introdotto CARL, un framework di controllo che unisce l'apprendimento per rinforzo alla teoria matematica della contrazione, come riportato da Interesting Engineering. La metodologia limita gli errori di inseguimento delle traiettorie e l'instabilità, producendo un miglioramento delle prestazioni del 15% sia per i robot che camminano sia per quelli che volano. Parallelamente, l'integrazione dei sensori sta diventando strutturale; uno sviluppo del MIT chiamato X-Hinges utilizza software specializzato per stampare insieme cerniere flessibili, piste conduttive e sensori, tracciando in tempo reale il movimento meccanico lungo tre assi.
Le architetture umanoidi riducono latenza e ingombro meccanico
Le piattaforme umanoidi sono oggetto di rapide iterazioni progettuali per migliorare la reattività fisica e la consapevolezza spaziale. Il produttore NEURA ha presentato un design umanoide più leggero del 20% rispetto ai sistemi precedenti, che integra sensori di tatto e di forza insieme a Smart Limbs reattivi in modo indipendente, secondo Interesting Engineering. Sul fronte informatico, la piattaforma umanoide KINO-2 ha ridotto di 8 volte la latenza di elaborazione dei modelli usando hardware NVIDIA, collegando direttamente le dimostrazioni di movimento umano alle capacità di navigazione e movimentazione nei magazzini. Allo stesso modo, sistemi orientati alla casa come Voxel applicano un apprendimento automatico addestrato sull'animazione per gestire pendenze variabili, spinte impreviste e la gravità.
Scala produttiva e resistenza industriale come obiettivi
Il passaggio dalle dimostrazioni prototipali all'impiego industriale ripetitivo sta spingendo verso obiettivi di volume più elevati e test di durabilità. Come documentato da Interesting Engineering, Unitree ha presentato il suo umanoide H2-X con una durata dichiarata di otto ore in posizione eretta, anche se le specifiche prestazionali a pieno carico restano in attesa. Contemporaneamente, Tesla sta accelerando l'infrastruttura produttiva per il suo robot Optimus, puntando a un obiettivo produttivo di 20.000 unità a settimana entro il 2027, sostenuto da un'assemblaggio batterie ampliato e da cluster di calcolo dedicati.
Leggi anche su The Patent: Le macchine apprendono la cautela contro i germi dopo un focolaio virale in uno studio texano · Neuroni coltivati in laboratorio decodificano il Braille e guidano cani robot