Ingegneri del MIT costruiscono un robot morbido ispirato ai serpenti per esplorare l'intestino tenue
Squame con motivo kirigami e attuatori pneumatici multicamera aiutano il dispositivo a muoversi su tessuti scivolosi per biopsie di polipi e somministrazione di farmaci.
Di Giovanni Sapere
2 min di letturaHuman-Edited, AI-Assisted
Tradotto automaticamente dall’originale inglese Leggi l’originale
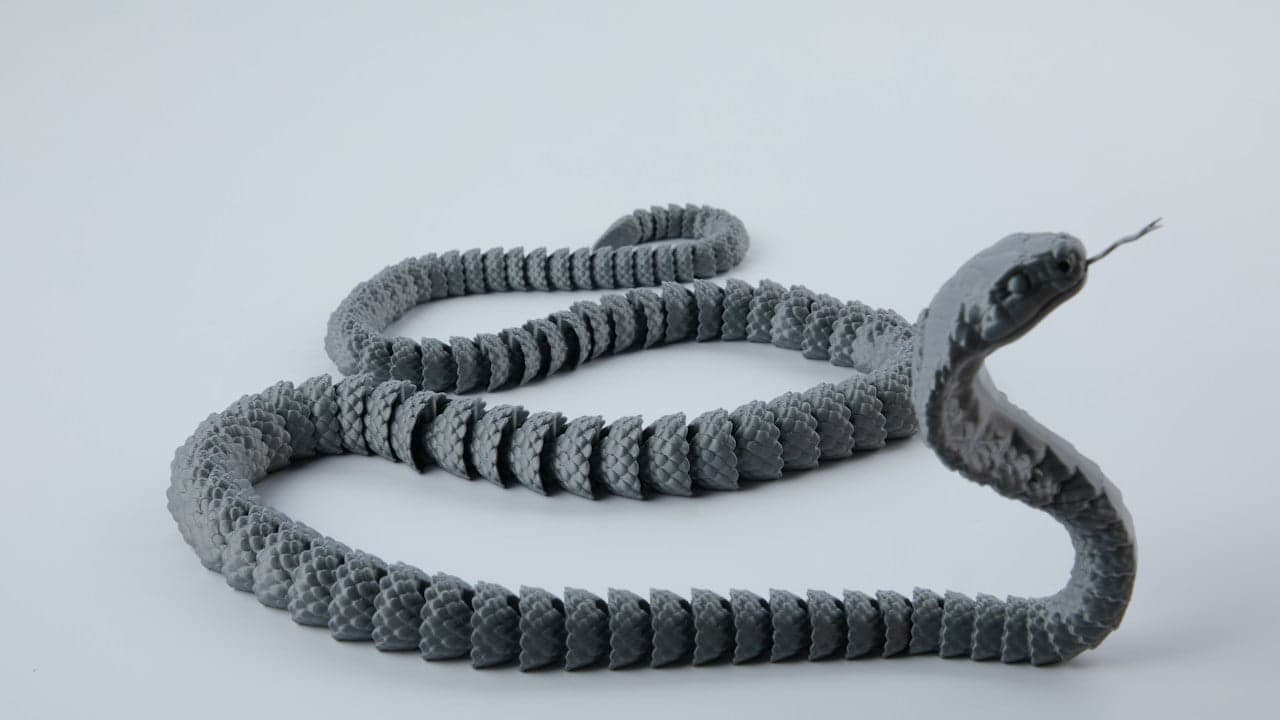
Gli ingegneri del Massachusetts Institute of Technology hanno costruito un enteroscopio robotico flessibile progettato per percorrere le curve strette dell'intestino tenue umano. Il nuovo sistema combina la robotica morbida con una locomozione simile a quella dei serpenti per ispezionare i tessuti, applicare farmaci e rimuovere piccoli polipi in profondità nel tratto digerente.
Navigare 20 piedi di tratto digerente stretto
L'intestino tenue umano misura più di 20 piedi (6,1 metri) di lunghezza e circa 1 pollice (2,5 centimetri) di diametro, il che lo rende una delle regioni del corpo più difficili da ispezionare clinicamente. Le tipiche indagini cliniche si basano sull'enteroscopia a doppio palloncino, una procedura lenta in cui il personale medico gonfia e sgonfia ripetutamente due palloncini per far avanzare uno strumento nel tubo digerente, come riportato da MedicalXpress.
Per automatizzare e velocizzare questa operazione, l'autore senior Giovanni Traverso, professore di ingegneria meccanica al MIT e gastroenterologo al Brigham and Women's Hospital, ha sviluppato con i suoi colleghi un concetto di propulsione alternativo. Traverso e i coautori principali Binbin Ying, Ahmad Mujtaba Jebran e Sahab Babaee hanno descritto il prototipo del dispositivo medico sulla rivista Science Robotics.
«Usando manicotti kirigami per aumentare l'attrito superficiale, il robot può generare una trazione localizzata che gli consente di avanzare senza ricorrere a uno stiramento eccessivo del delicato tessuto dell'intestino tenue.»
— Ahmad Mujtaba Jebran, studente laureato al MIT
Squame kirigami e guida pneumatica
Il dispositivo a forma di tubo imita il modo in cui un serpente si muove contraendo i muscoli lungo lati alternati del corpo. I ricercatori hanno costruito attuatori pneumatici multifunzionali contenenti quattro camere che si gonfiano in combinazioni specifiche, permettendo al corpo della macchina di piegarsi o estendersi in qualsiasi direzione su richiesta, secondo MedicalXpress.
Per non scivolare sulla mucosa intestinale umida, il team si è rivolto al kirigami, l'arte giapponese di tagliare e piegare fogli piatti. Le sezioni anteriore e posteriore presentano palloncini di ancoraggio gonfiabili circondati da manicotti kirigami. Quando i palloncini si espandono, minuscoli aghi tridimensionali fuoriescono per aggrapparsi alle pareti intestinali senza lacerare il rivestimento delicato, fornendo trazione mentre il corpo interno avanza.
Biopsie e somministrazione di farmaci dimostrate nelle prove
Il robot morbido vincolato a un cavo può entrare nel tratto digerente attraverso la bocca o il retto, guidato da un operatore tramite un joystick wireless esterno. Lungo il tubo flessibile sono integrati strumenti in miniatura: una telecamera ottica per la visualizzazione in tempo reale, una clip meccanica per tessuti per prelevare biopsie o asportare polipi e uno spruzzatore specializzato per la somministrazione localizzata di farmaci.
Durante i test sugli animali, questa invenzione robotica ha percorso con successo 6,5 piedi (circa 2 metri) attraverso l'intestino tenue, come osservato da MedicalXpress. Il team di ingegneri sta ora perfezionando il software di navigazione robotica per raggiungere livelli più elevati di automazione durante le valutazioni endoscopiche.
Leggi anche su The Patent: Il design metallico ispirato agli origami del MIT consente rifugi di emergenza rapidi · JAXA lancia la missione MMX per recuperare campioni dalla luna di Marte entro il 2031